
کنترل سیستمهای مکانیکی، الکتریکی و حتی فرآیندهای صنعتی یکی از چالشهای اساسی در مهندسی است. در دنیای مدرن، جایی که دقت و سرعت در عملکرد سیستمها اهمیت زیادی دارند، استفاده از روشهای کنترل پیشرفته ضروری شده است. یکی از پرکاربردترین و مؤثرترین روشهای کنترل، استفاده از کنترلر PID است. این روش که در دهههای گذشته به یکی از ستونهای اصلی کنترل خودکار تبدیل شده، در سیستمهای مختلف از رباتیک گرفته تا صنایع نفت و گاز و حتی خودروهای خودران کاربرد دارد.
کنترلر PID چیست؟
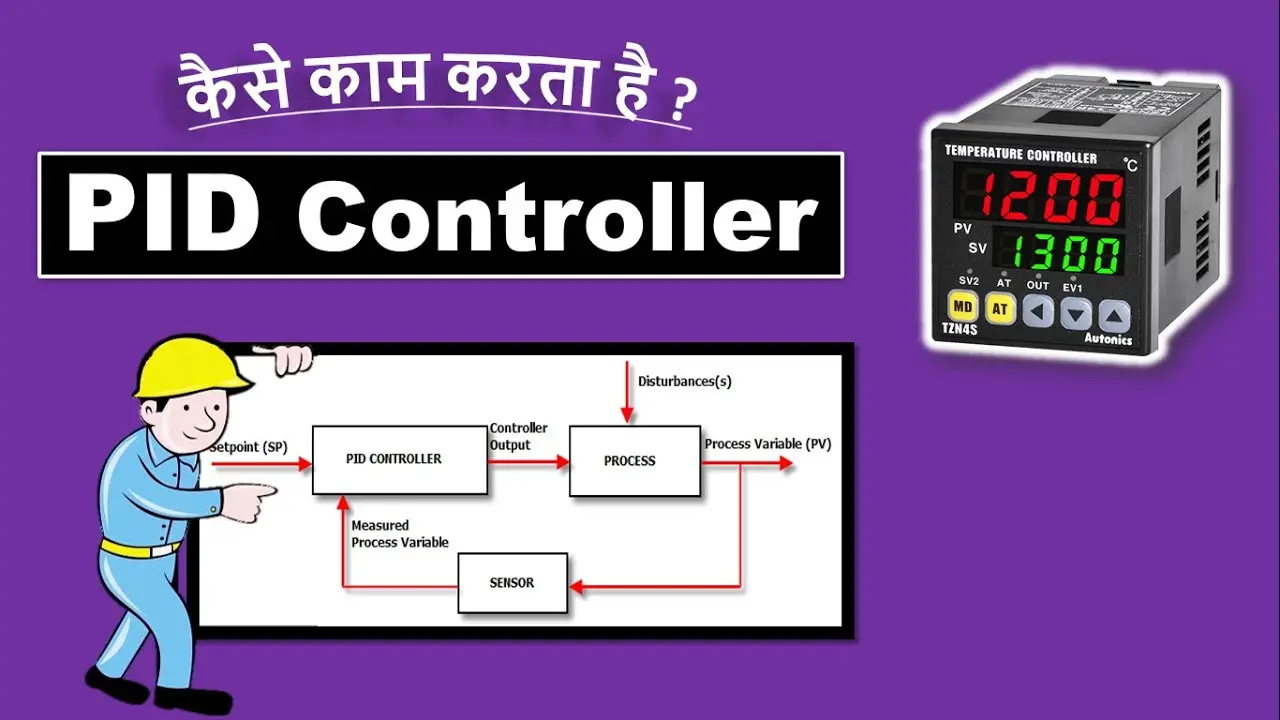
کنترلر PID مخفف عبارت Proportional-Integral-Derivative است که به فارسی به معنای تناسب-انتگرال-مشتق میباشد. این کنترلر یک الگوریتم ریاضی است که برای تنظیم و کنترل دقت سیستمها استفاده میشود. هدف اصلی PID این است که خروجی یک سیستم را به یک مقدار دلخواه (معمولاً نقطه تنظیم یا setpoint) برساند و آن را در آنجا حفظ کند، در حالی که با تغییرات غیرمنتظره یا اختلالها مقابله میکند.
کنترلر PID از سه جزء اصلی تشکیل شده است:
- تناسب (Proportional, P): این قسمت به طور مستقیم با خطای سیستم (تفاوت بین خروجی فعلی و نقطه تنظیم) متناسب است. هر چه خطا بزرگتر باشد، سیگنال کنترل قویتری تولید میشود.
- انتگرال (Integral, I): این قسمت به بررسی خطای گذشته سیستم میپردازد و سعی دارد خطاهای طولانیمدت را تصحیح کند. این بخش از انحرافات کوچک و طولانیمدت جلوگیری میکند.
- مشتق (Derivative, D): این قسمت به تغییرات سریع خطا توجه میکند و سعی دارد از نوسانات بیش از حد جلوگیری کند. این بخش به سیستم کمک میکند تا به تغییرات سریع واکنش نشان دهد.
هر یک از این سه جزء نقش مهمی در عملکرد کلی کنترلر دارند و تنظیم صحیح آنها میتواند تفاوت بزرگی در عملکرد سیستم ایجاد کند. برای مثال، اگر بخش مشتق بیش از حد فعال باشد، سیستم ممکن است به نوسانات بیش از حد دچار شود، در حالی که اگر بخش انتگرال بیش از حد قوی باشد، سیستم ممکن است به حالت overshoot برسد.
چگونه کنترلر PID کار میکند؟
برای درک بهتر عملکرد کنترلر PID، میتوانیم به یک مثال ساده از یک سیستم گرمایشی نگاه کنیم. فرض کنید میخواهید دمای یک اتاق را در ۲۵ درجه سانتیگراد حفظ کنید. در این سیستم:
- خروجی سیستم: دمای فعلی اتاق.
- نقطه تنظیم (setpoint): ۲۵ درجه سانتیگراد.
- خطا (error): تفاوت بین دمای فعلی و ۲۵ درجه.
کنترلر PID به این صورت عمل میکند:
- بخش تناسب (P): اگر دمای اتاق کمتر از ۲۵ درجه باشد، کنترلر سیگنالی به سیستم گرمایش میفرستد تا دمای اتاق را افزایش دهد. قدرت این سیگنال به میزان خطا (تفاوت بین دمای فعلی و ۲۵ درجه) بستگی دارد. اگر دمای اتاق بسیار پایین باشد، سیگنال قویتری ارسال میشود.
- بخش انتگرال (I): اگر دمای اتاق برای مدت طولانی پایین بماند، بخش انتگرال شروع به افزایش سیگنال کنترل میکند تا خطاهای گذشته را جبران کند. این بخش از انحرافات طولانیمدت جلوگیری میکند.
- بخش مشتق (D): اگر دمای اتاق به سرعت در حال افزایش باشد (به عنوان مثال، به دلیل باز شدن در و ورود هوای سرد)، بخش مشتق سیگنالی تولید میکند تا از overshoot جلوگیری کند و سیستم را آرامتر کنترل کند.
این سه بخش با هم همکاری میکنند تا سیستم به نقطه تنظیم برسد و در آنجا باقی بماند، در حالی که با تغییرات غیرمنتظره مقابله میکند. برای مثال، اگر در اتاق باز شود و هوای سرد وارد شود، کنترلر PID به سرعت واکنش نشان میدهد و دمای اتاق را دوباره به ۲۵ درجه میرساند.
چرا کنترلر PID اینقدر پرکاربرد است؟
کنترلر PID به دلیل ویژگیهای زیر در سیستمهای مختلف استفاده میشود:
- ساده و قابل فهم: PID یک الگوریتم ساده است که حتی برای سیستمهای پیچیده نیز قابل پیادهسازی است.
- قابل تنظیم: پارامترهای P, I و D میتوانند به راحتی تنظیم شوند تا برای سیستمهای مختلف بهینه شوند.
- پایدار و قابل اعتماد: PID در شرایط مختلف عملکرد پایداری دارد و میتواند با تغییرات غیرمنتظره مقابله کند.
- کاربرد گسترده: از کنترل دمای اتاق تا کنترل سرعت موتورهای الکتریکی و حتی سیستمهای رباتیک، PID در بسیاری از زمینهها استفاده میشود.
یکی از دلایل اصلی موفقیت PID این است که میتوان آن را به سیستمهای مختلف تطبیق داد. برای مثال، در یک سیستم رباتیک، PID میتواند برای کنترل موقعیت دقت بالایی داشته باشد، در حالی که در یک سیستم صنعتی، میتواند برای کنترل فشار یا جریان استفاده شود.
چگونه پارامترهای PID را تنظیم کنیم؟
تنظیم صحیح پارامترهای P, I و D یکی از مهمترین مراحل در استفاده از کنترلر PID است. اگر این پارامترها به درستی تنظیم نشوند، سیستم ممکن است ناپایدار شود یا عملکرد ضعیفی داشته باشد. روشهای مختلفی برای تنظیم PID وجود دارد، اما یکی از روشهای رایج، استفاده از روش تجربی یا روش زایگلر-نیکولز (Ziegler-Nichols) است.
در روش زایگلر-نیکولز، ابتدا بخش انتگرال و مشتق را به صفر میرسانند و سپس بخش تناسب را افزایش میدهند تا سیستم به حالت ناپایداری برسد (به عنوان مثال، شروع به نوسان کند). سپس با استفاده از فرکانس نوسان و دامنه آن، پارامترهای PID را محاسبه میکنند. این روش برای سیستمهایی که مدل ریاضی دقیقی ندارند، بسیار مفید است.
در روشهای دیگر، مانند روشهای مبتنی بر مدل، میتوان از مدل ریاضی سیستم برای محاسبه پارامترهای PID استفاده کرد. این روشها معمولاً دقیقتر هستند، اما نیاز به اطلاعات دقیق از سیستم دارند.
در نهایت، تنظیم PID یک فرایند آزمایش و خطا است. ممکن است نیاز باشد چندین بار پارامترها را تغییر دهید تا به بهترین عملکرد برسید. استفاده از ابزارهای شبیهسازی نیز میتواند در این فرایند کمککننده باشد.
کاربردهای عملی کنترلر PID
کنترلر PID در بسیاری از سیستمهای واقعی استفاده میشود. برخی از کاربردهای رایج آن عبارتند از:
- کنترل دمای سیستمها: از کنترل دمای کورههای صنعتی تا تنظیم دمای اتاقها در سیستمهای HVAC.
- کنترل سرعت موتورهای الکتریکی: در سیستمهای رباتیک، خودروهای خودران و حتی در دستگاههای خانگی مانند ماشین لباسشویی.
- کنترل موقعیت رباتها: در رباتهای صنعتی برای کنترل دقیق حرکت دست ربات.
- کنترل فشار و جریان در سیستمهای صنعتی: مانند کنترل فشار در لولهکشیهای نفت و گاز.
- کنترل سطح مایعات: در مخازن ذخیرهسازی و سیستمهای تصفیه آب.
در هر یک از این کاربردها، هدف نهایی همان است: حفظ خروجی سیستم در نقطه تنظیم دلخواه و مقابله با تغییرات غیرمنتظره. کنترلر PID به دلیل انعطافپذیری و کارایی بالا، یکی از بهترین انتخابها برای این منظور است.
چالشها و محدودیتهای کنترلر PID
در حالی که کنترلر PID بسیار مؤثر است، اما محدودیتهایی نیز دارد. برخی از چالشهای رایج عبارتند از:
- نوسانات در سیستمهای غیرخطی: در سیستمهایی که رفتار غیرخطی دارند، PID ممکن است ناپایدار شود یا عملکرد ضعیفی داشته باشد.
- تاخیر در سیستم: اگر سیستم تاخیر زیادی داشته باشد (به عنوان مثال، در سیستمهای بزرگ صنعتی)، PID ممکن است نتواند به درستی واکنش نشان دهد.
- تنظیم پارامترها: تنظیم صحیح پارامترهای PID میتواند زمانبر و پیچیده باشد، به خصوص در سیستمهای پیچیده.
- عدم توانایی در کنترل سیستمهای چندمتغیره: PID برای سیستمهایی که چندین متغیر کنترل دارند، ممکن است کافی نباشد و نیاز به روشهای پیشرفتهتری مانند کنترل مبتنی بر مدل یا کنترل فازی باشد.
با این حال، با استفاده از روشهای پیشرفتهتر مانند PID فازی یا PID تطبیقی، میتوان بسیاری از این محدودیتها را کاهش داد. همچنین، استفاده از کنترلرهای PID در کنار سایر روشهای کنترل میتواند عملکرد سیستم را بهبود بخشد.
آینده کنترلر PID و روشهای پیشرفتهتر
در حالی که کنترلر PID هنوز یکی از پرکاربردترین روشهای کنترل است، اما تحقیقات در زمینه کنترل پیشرفته ادامه دارد. برخی از روشهای جدید و پیشرفتهتر عبارتند از:
- کنترل فازی: که از منطق فازی برای بهبود عملکرد کنترلر استفاده میکند.
- کنترل مبتنی بر مدل: که از مدل ریاضی سیستم برای پیشبینی و کنترل استفاده میکند.
- کنترل تطبیقی: که پارامترهای کنترلر را به صورت خودکار و در زمان واقعی تنظیم میکند.
- کنترل یادگیری ماشین: که از الگوریتمهای یادگیری ماشین برای بهبود عملکرد کنترلر استفاده میکند.
با این حال، PID همچنان به دلیل سادگی و کارایی خود، یکی از ستونهای اصلی کنترل خودکار باقی خواهد ماند. در بسیاری از سیستمها، استفاده از روشهای پیشرفتهتر ممکن است ضروری نباشد و PID میتواند به خوبی عملکرد مورد نیاز را ارائه دهد.
اگر به دنبال یادگیری بیشتر در مورد سیستمهای کنترل و روشهای پیشرفتهتر مانند PID فازی یا کنترل مبتنی بر یادگیری ماشین هستید، میتوانید به مقالات مرتبط در ماشین مگ مراجعه کنید. این مقالات میتوانند اطلاعات مفیدی در مورد آخرین دستاوردهای فنی در زمینه کنترل خودکار ارائه دهند.