مریخنوردها به عنوان یکی از پیشرفتهترین نمونههای رباتیک امروزی شناخته میشوند که توانستهاند بدون حضور مستقیم انسان، به کاوش در محیطهای ناشناخته و خطرناک بپردازند. اما چگونه این دستگاههای هوشمند بدون راننده و در فاصله میلیونها کیلومتری از زمین، بهطور مستقل حرکت میکنند؟ پاسخ این سوال در ترکیب پیچیدهای از فناوریهای هوش مصنوعی، سیستمهای ناوبری خودکار و طراحی مکانیکی هوشمند نهفته است. در این مقاله به بررسی اصول اساسی حرکت رباتهای مریخنورد، چالشهای پیش روی آنها و راهکارهای استفاده شده برای غلبه بر این چالشها میپردازیم.
سیستمهای ناوبری هوشمند: چشمان و مغز رباتها
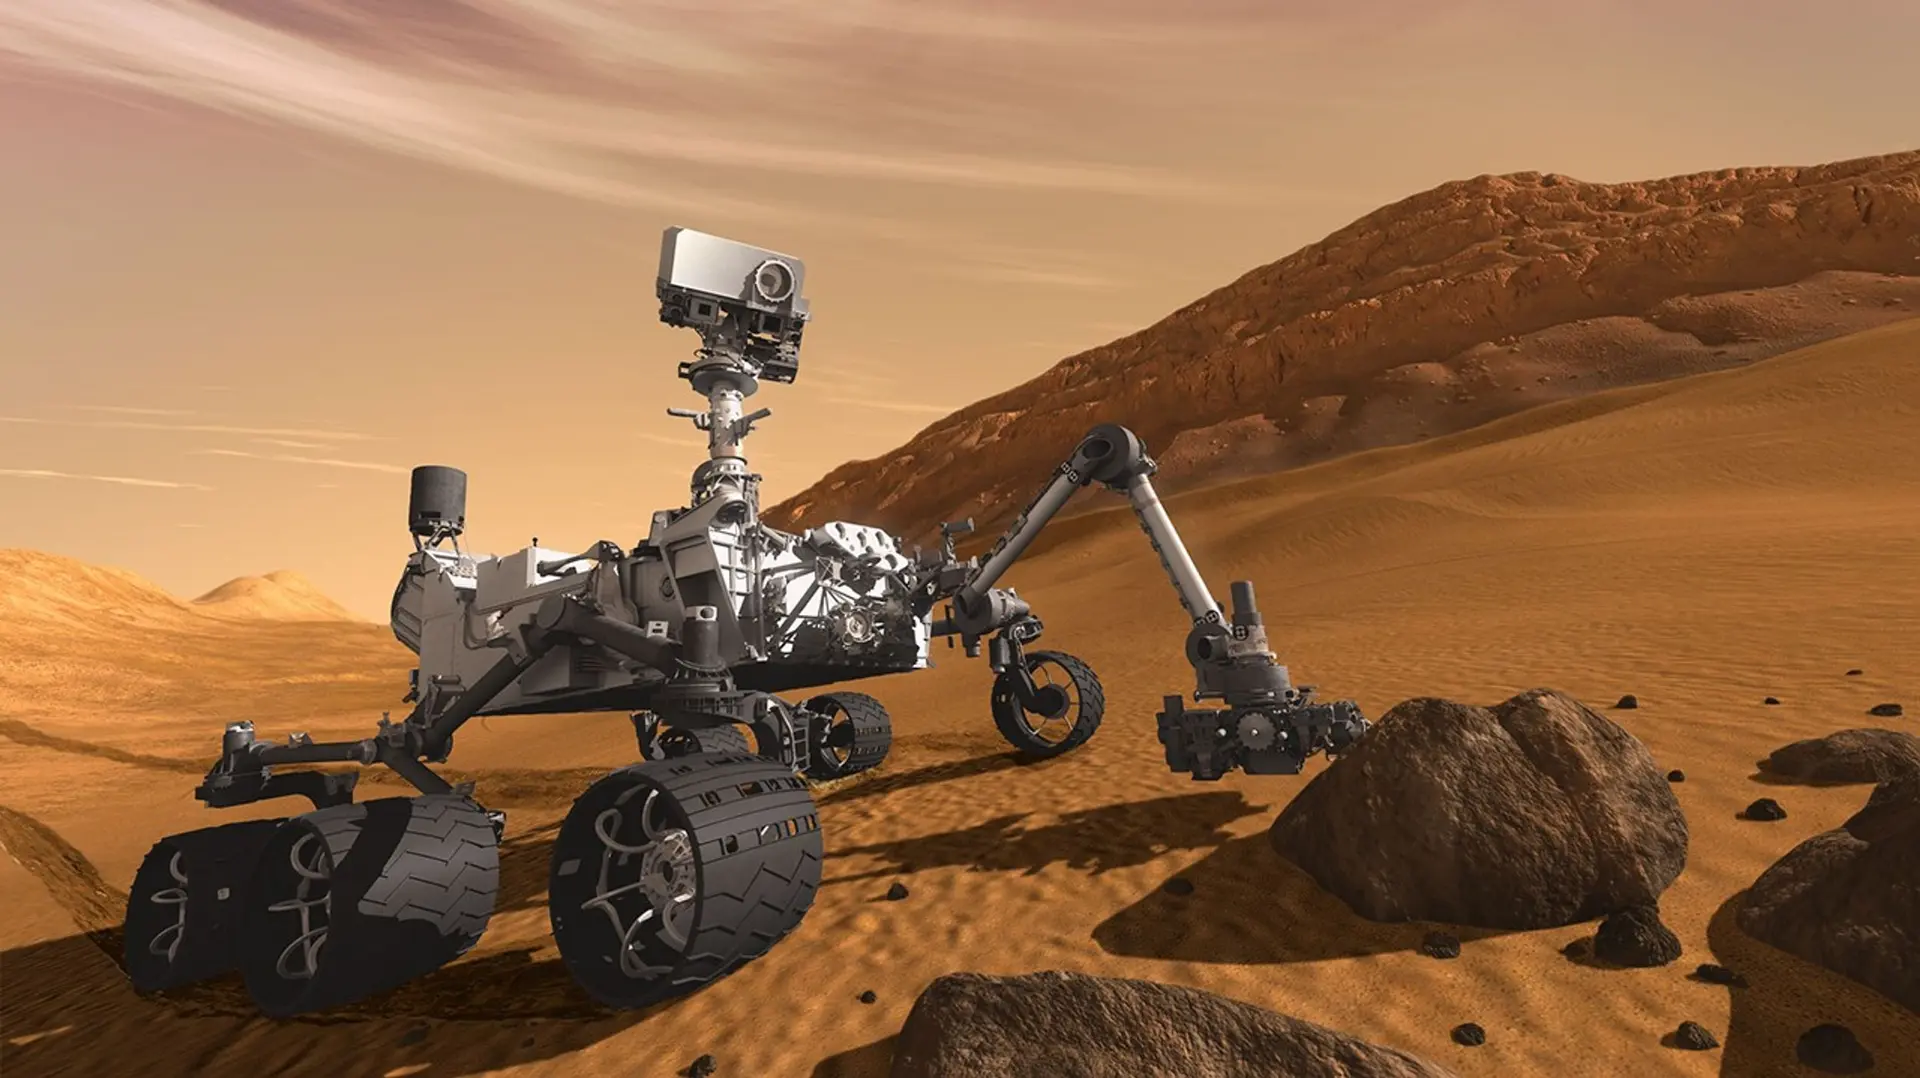
مریخنوردها برای حرکت در سطح مریخ به سیستمهای ناوبری پیشرفتهای نیاز دارند که بتوانند مسیر را بدون دخالت انسان تعیین کنند. این سیستمها از حسگرهای مختلفی مانند دوربینهای استریو، لیزر، رادار و حسگرهای حرکت استفاده میکنند تا محیط اطراف را تحلیل و مسیر ایمن را انتخاب کنند.
یکی از مهمترین اجزای این سیستم، الگوریتمهای هوش مصنوعی است که به ربات اجازه میدهند تا از دادههای حسگرها برای تشخیص موانع، ارزیابی زمین و انتخاب مسیر مناسب استفاده کنند. برای مثال، رباتهای مریخنورد مانند کیوریوسیتی و پرسویرنس از شبکههای عصبی مصنوعی برای تشخیص سنگها، دشتها و شیبهای خطرناک استفاده میکنند. این الگوریتمها بهطور مداوم آموزش میبینند و با هر ماموریت جدید، دقت آنها افزایش مییابد.
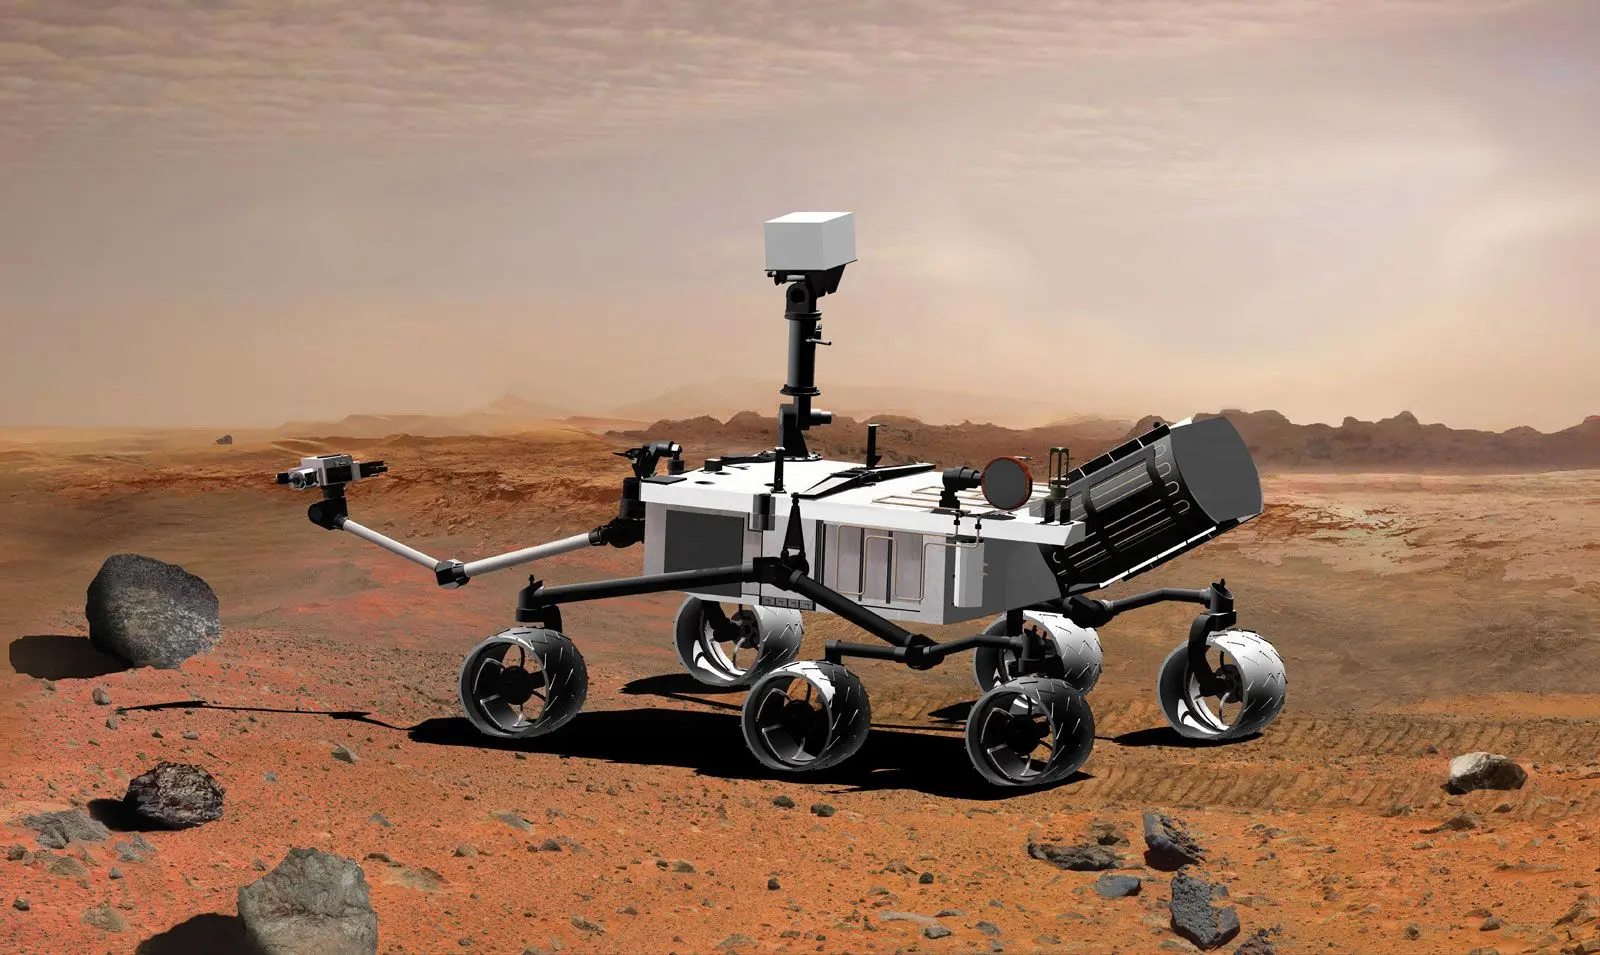
در تصویر زیر میتوانید نمونهای از حسگرهای استفاده شده در مریخنورد کیوریوسیتی را مشاهده کنید که برای تشخیص محیط اطراف و حرکت مستقل طراحی شدهاند.
چالشهای حرکت در مریخ و راهکارهای فنی
حرکت در مریخ با چالشهای بسیاری همراه است که از جمله آنها میتوان به:
- تاخیر ارتباطی: فاصله میان زمین و مریخ باعث میشود که سیگنالهای رادیویی بین ۳ تا ۲۲ دقیقه تاخیر داشته باشند. این موضوع امکان کنترل مستقیم را از سوی انسانها غیرممکن میسازد و رباتها باید بهطور کامل خودکار عمل کنند.
- شرایط محیطی: دمای بسیار پایین، گرد و غبار فراوان و جاذبه کمتر از زمین، طراحی مکانیکی رباتها را بسیار پیچیده میکند.
- موانع غیرمنتظره: سنگها، شیبها و زمینهای ناهموار میتوانند مسیر ربات را مسدود کنند و نیاز به سیستمهای هوشمند برای تشخیص و دور زدن آنها را ایجاد کنند.
برای مقابله با این چالشها، مهندسان از راهکارهایی مانند:
- استفاده از سیستمهای ناوبری خودکار با استفاده از دادههای حسگرهای چندگانه.
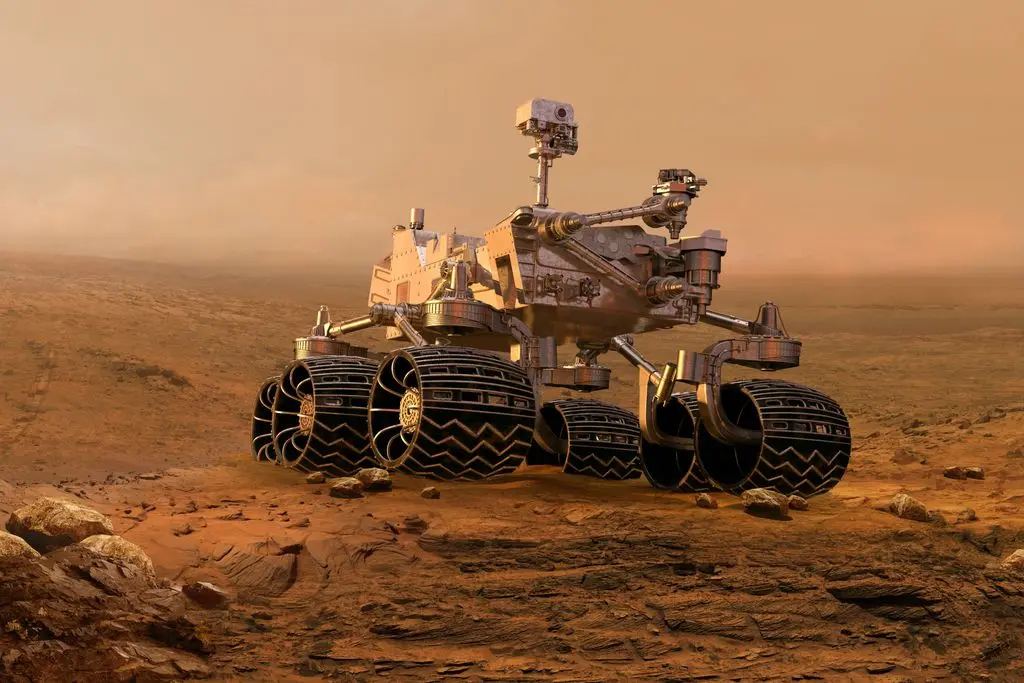
- طراحی چرخهای ویژهای که بتوانند در زمینهای ناهموار و لغزنده حرکت کنند.
- استفاده از باتریهای خورشیدی و رادیوایزوتوپی برای تأمین انرژی در شرایط سخت.
- الگوریتمهای پیشبینی مسیر که با استفاده از دادههای قبلی، مسیر ایمنتری را انتخاب میکنند.
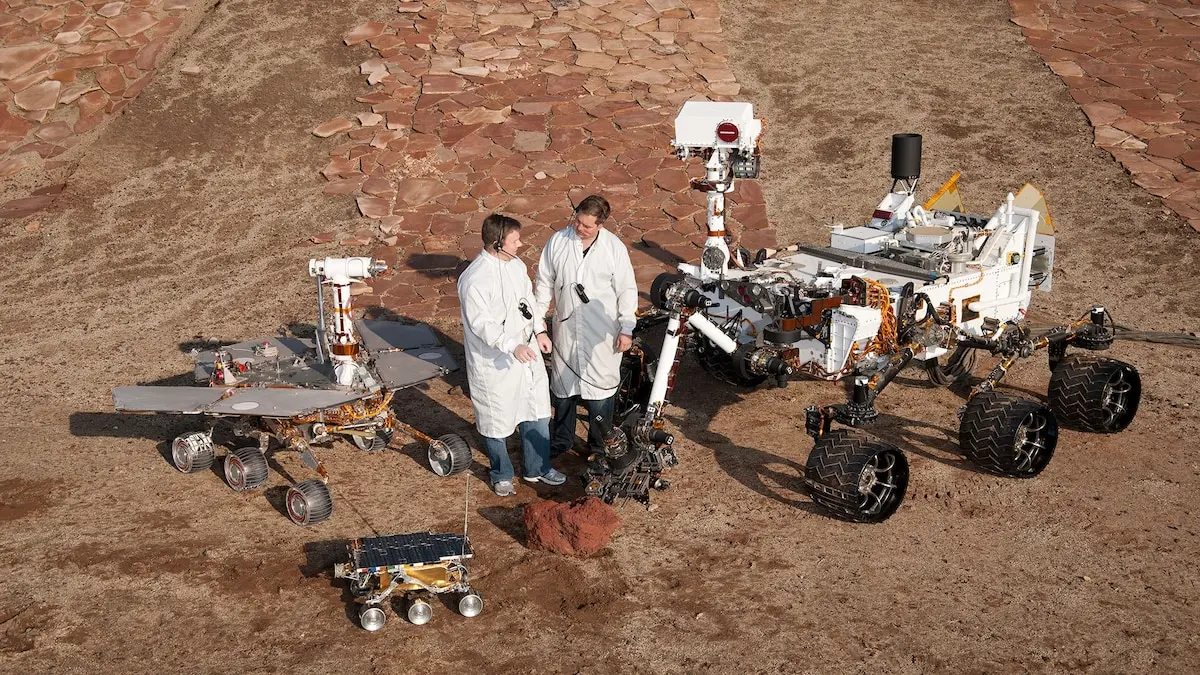
در تصویر زیر میتوانید نمونهای از چرخهای مریخنورد پرسویرنس را مشاهده کنید که برای حرکت در زمینهای ناهموار مریخ طراحی شدهاند.
هوش مصنوعی و یادگیری ماشین در حرکت رباتها
یکی از مهمترین نوآوریهای اخیر در طراحی رباتهای مریخنورد، استفاده از هوش مصنوعی و یادگیری ماشین است. این فناوریها به رباتها اجازه میدهند تا از تجربیات گذشته خود برای بهبود عملکرد در ماموریتهای آینده استفاده کنند.
برای مثال، الگوریتمهای یادگیری عمیق به رباتها کمک میکنند تا:
- بهتر از سنگها و موانع تشخیص دهند.
- مسیرهای جدید را با دقت بیشتری انتخاب کنند.
- بهطور خودکار با تغییرات غیرمنتظره در محیط سازگار شوند.
این سیستمها بهطور مداوم با دادههای جدید آموزش میبینند و با هر ماموریت جدید، دقت و کارایی آنها افزایش مییابد. برای مثال، ربات پرسویرنس از شبکههای عصبی برای تشخیص سنگهای مناسب برای نمونهبرداری استفاده میکند و این کار را با دقت بسیار بالایی انجام میدهد.
در تصویر زیر میتوانید نمونهای از پردازش دادهها توسط سیستمهای هوش مصنوعی در رباتهای مریخنورد را مشاهده کنید.
آینده حرکت رباتهای مریخنورد
با پیشرفت فناوریهای هوش مصنوعی و رباتیک، آینده حرکت رباتهای مریخنورد بسیار روشنتر میشود. در آینده نزدیک، میتوانیم شاهد رباتهایی باشیم که:
- با استفاده از سیستمهای خودکار، بهطور مستقل و بدون نیاز به دستورالعملهای پیشفرض حرکت کنند.
- از فناوریهای جدیدی مانند ناوبری لیزری و حسگرهای بیسیم برای بهبود دقت استفاده کنند.
- توانایی یادگیری از تجربیات خود را در زمان واقعی داشته باشند.
این پیشرفتها نه تنها در اکتشاف مریخ بلکه در کاربردهای زمینی مانند رباتهای خودران و سیستمهای ناوبری هوشمند نیز تأثیرگذار خواهند بود. برای آشنایی بیشتر با آخرین دستاوردهای فناوری رباتیک و هوش مصنوعی، میتوانید به مقالات مرتبط در ماشین مگ مراجعه کنید.
در نهایت، حرکت رباتهای مریخنورد بدون راننده نمونهای برجسته از تواناییهای فناوریهای هوشمند است که در آینده نزدیک، نقش مهمتری در اکتشاف فضا و حتی زندگی روزمره انسانها ایفا خواهند کرد.