
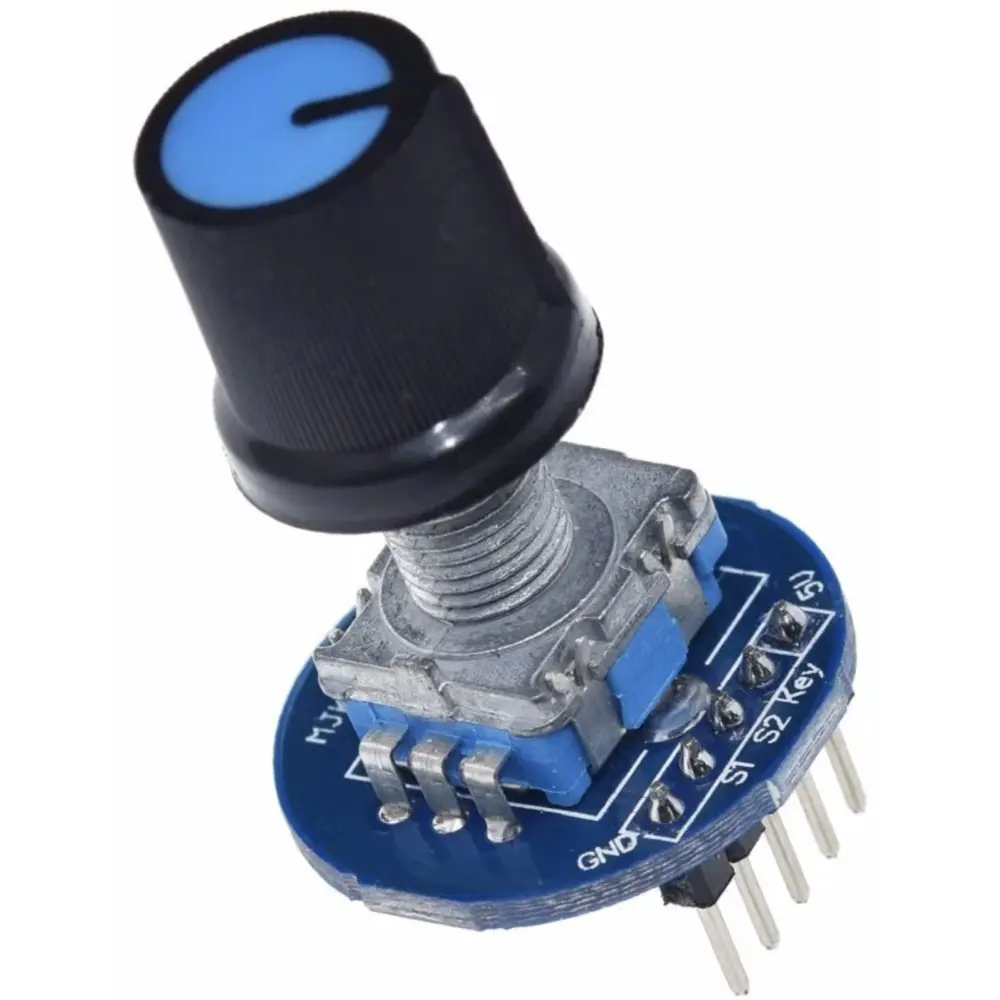
انکودر چرخشی یا Rotary Encoder یکی از اجزای الکترونیکی مهم در سیستمهای کنترل و اندازهگیری است که برای تبدیل حرکت چرخشی به سیگنالهای دیجیتالی استفاده میشود. این قطعه در بسیاری از دستگاهها و سیستمهای مکانیکی، الکترونیکی و خودکار به کار میرود و نقش کلیدی در اندازهگیری دقیق زاویه، سرعت و موقعیت دارد. در این مقاله به بررسی اصول کار، انواع، کاربردها و نکات مهم در انتخاب و استفاده از انکودر چرخشی میپردازیم.
انکودر چرخشی چیست؟
انکودر چرخشی یک حسگر مکانیکی یا الکترونیکی است که حرکت چرخشی یک محور را به سیگنالهای دیجیتالی تبدیل میکند. این سیگنالها میتوانند برای اندازهگیری زاویه، سرعت چرخش یا موقعیت دقیق استفاده شوند. انکودرها در دو نوع اصلی وجود دارند: آبشاری (Incremental) و مطلق (Absolute).
انکودرهای آبشاری در هر چرخش سیگنالهای پالس تولید میکنند که تعداد آنها به تعداد پالسهای تولیدی در هر دور بستگی دارد. این نوع انکودرها برای اندازهگیری سرعت و تغییرات زاویه مناسب هستند، اما موقعیت دقیق را بدون مرجع اولیه نمیتوانند تعیین کنند.
در مقابل، انکودرهای مطلق در هر موقعیت خاص یک کد دیجیتالی منحصر به فرد تولید میکنند. این ویژگی باعث میشود که موقعیت دقیق بدون نیاز به مرجع اولیه قابل تشخیص باشد. این نوع انکودرها در سیستمهایی که نیاز به موقعیت دقیق و بدون خطا دارند، مانند رباتیک و سیستمهای CNC، استفاده میشوند.
چگونه کار میکند؟
انکودرهای چرخشی معمولاً از دو دیسک با شیارهای متناوب تشکیل شدهاند که یکی نسبت به دیگری ثابت و دیگری همراه با محور چرخان حرکت میکند. یک حسگر نوری یا مغناطیسی تغییرات نوری یا مغناطیسی ایجاد شده توسط این شیارها را تشخیص میدهد و به سیگنالهای دیجیتالی تبدیل میکند.
در انکودرهای آبشاری، دو سیگنال متناوب با فاز ۹۰ درجه اختلاف تولید میشوند که با استفاده از آنها میتوان جهت حرکت و سرعت چرخش را تشخیص داد. در انکودرهای مطلق، هر موقعیت خاص یک کد منحصر به فرد دارد که میتواند به صورت دیجیتالی خوانده شود.
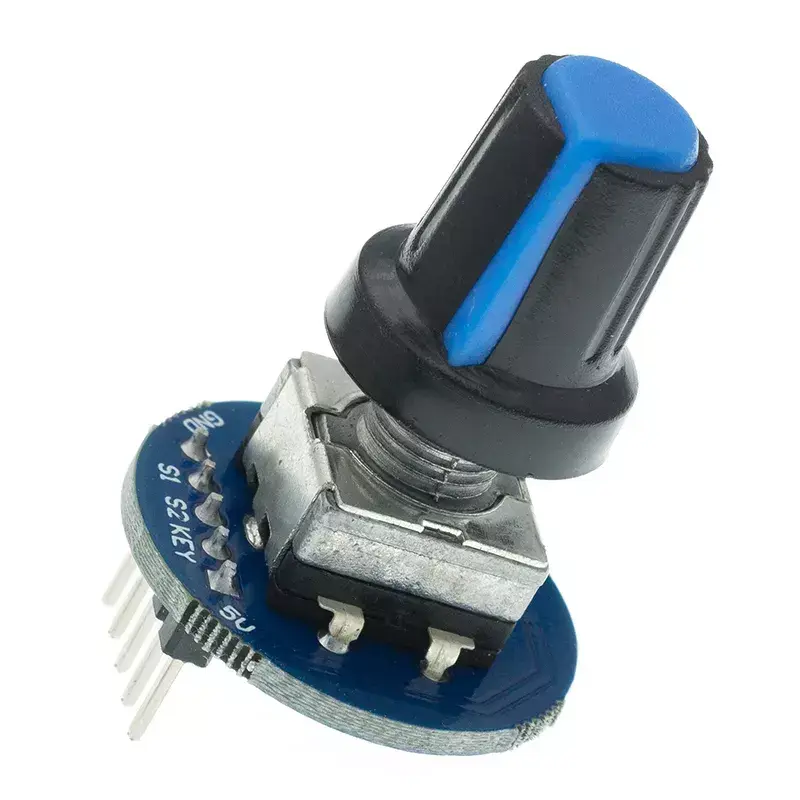
انواع انکودر چرخشی
انکودرهای چرخشی در انواع مختلفی تولید میشوند که هر کدام برای کاربردهای خاصی مناسب هستند. برخی از انواع رایج عبارتند از:
- انکودرهای نوری: از حسگرهای نوری برای تشخیص شیارهای دیسک استفاده میکنند. این نوع انکودرها دقت بالا و سرعت پاسخگویی خوبی دارند و در محیطهای تمیز و بدون گرد و غبار مناسب هستند.
- انکودرهای مغناطیسی: از حسگرهای مغناطیسی برای تشخیص تغییرات میدان مغناطیسی ایجاد شده توسط دیسک استفاده میکنند. این نوع انکودرها در محیطهای سخت و با گرد و غبار مقاومتر هستند.
- انکودرهای مکانیکی: از تماس فیزیکی برای تشخیص حرکت استفاده میکنند. این نوع انکودرها معمولاً ارزانتر هستند، اما دقت و عمر کمتری دارند.
- انکودرهای دیجیتالی: سیگنالهای دیجیتالی مستقیم تولید میکنند و نیاز به تبدیل آنالوگ به دیجیتال ندارند. این نوع انکودرها در سیستمهای مدرن و دقیق استفاده میشوند.
هر یک از این انواع ویژگیها و محدودیتهای خاص خود را دارند و انتخاب نوع مناسب بستگی به نیازهای سیستم و محیط کاربرد دارد.
انکودرهای آبشاری و مطلق
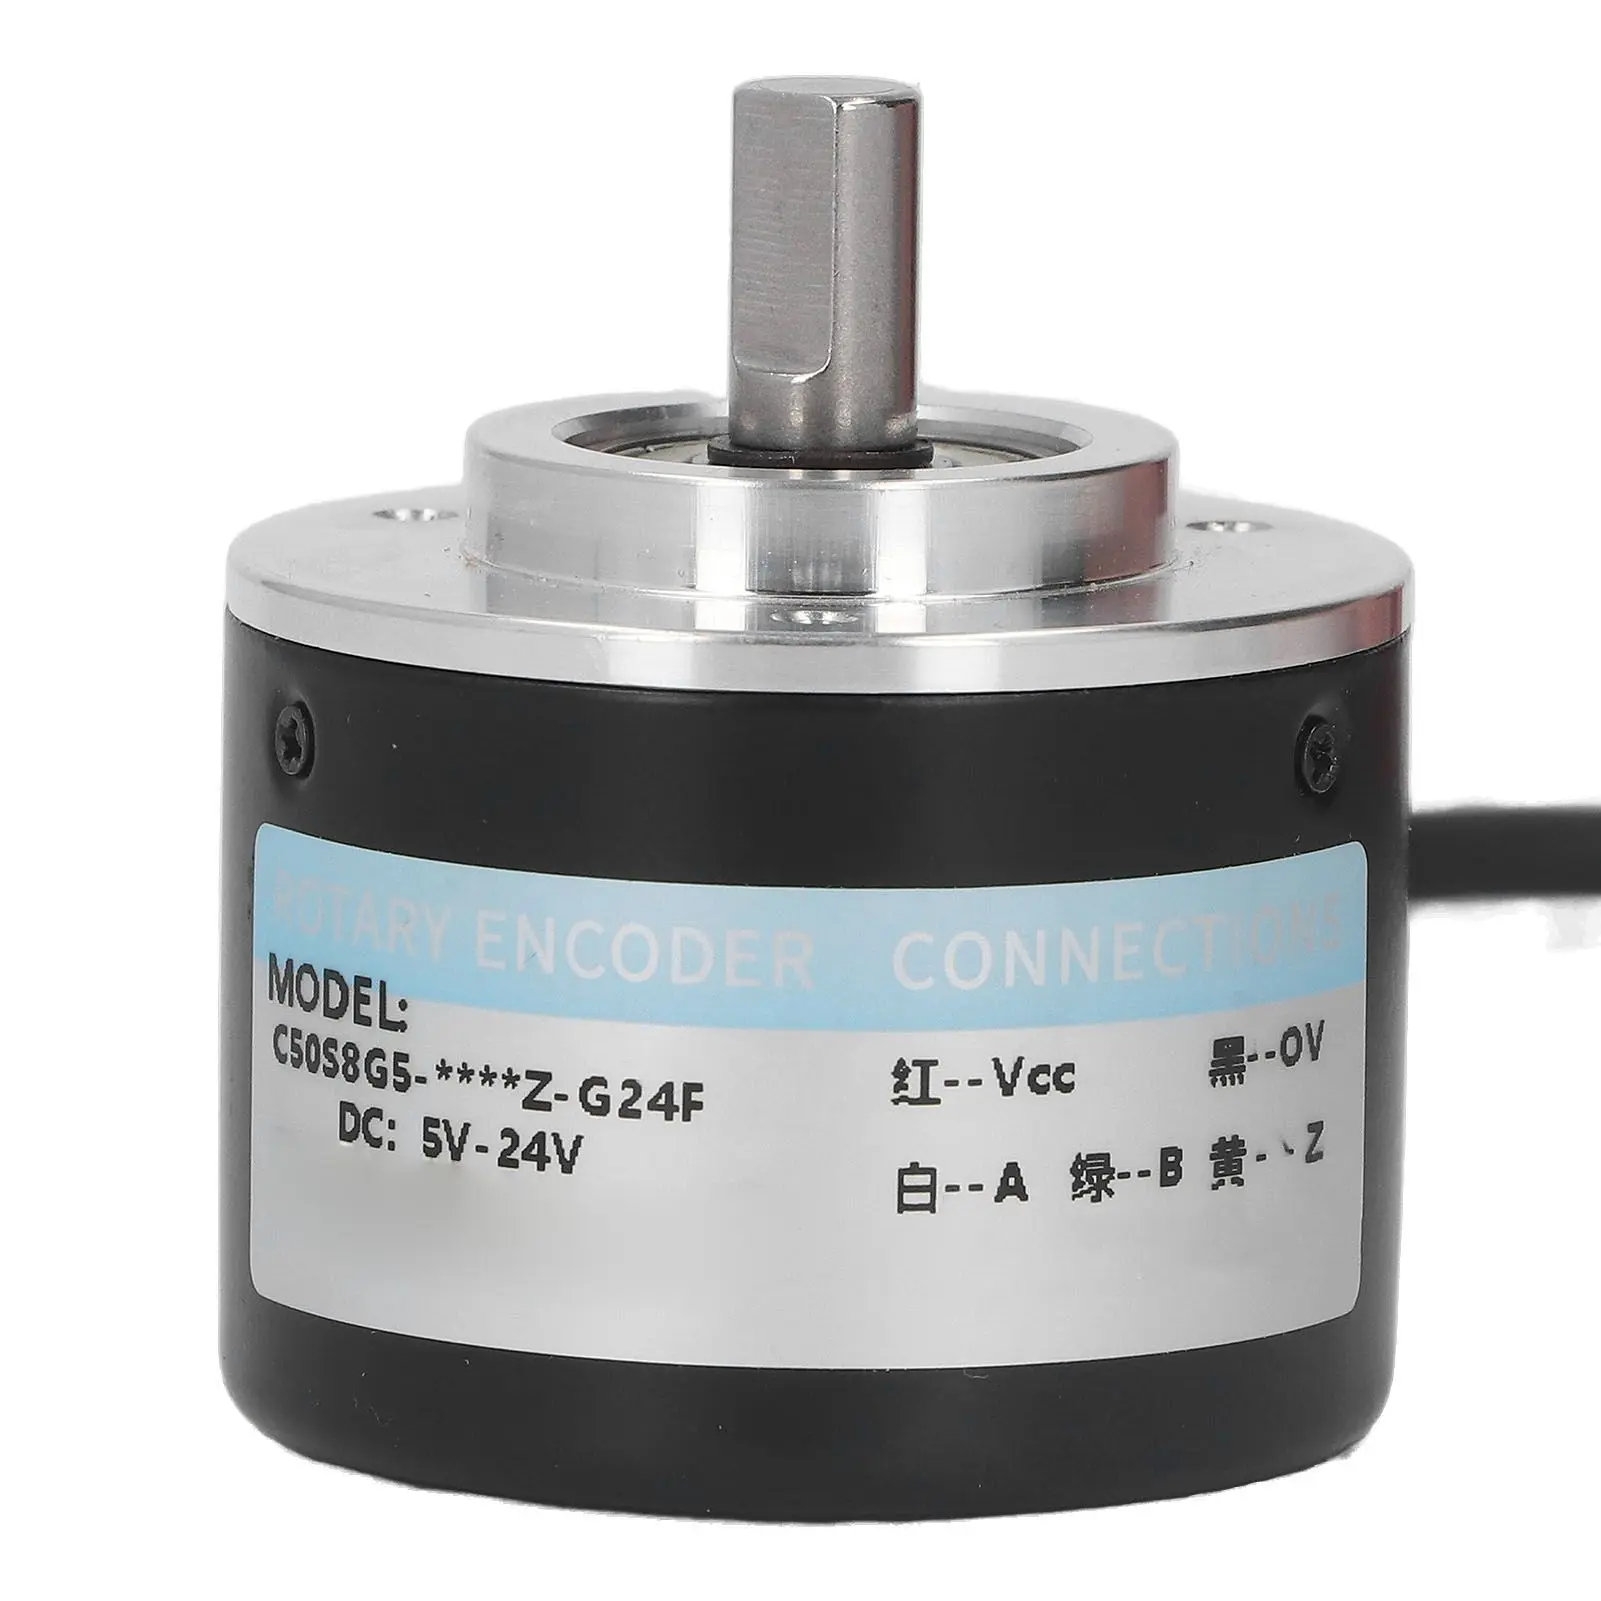
انکودرهای آبشاری برای کاربردهایی که نیاز به اندازهگیری سرعت و تغییرات زاویه دارند، مانند موتورهای الکتریکی و سیستمهای کنترل حرکت، مناسب هستند. این انکودرها معمولاً ارزانتر و سادهتر هستند، اما نیاز به مرجع اولیه برای تعیین موقعیت دقیق دارند.
انکودرهای مطلق برای کاربردهایی که نیاز به موقعیت دقیق و بدون خطا دارند، مانند رباتیک، سیستمهای CNC و دستگاههای پزشکی، استفاده میشوند. این انکودرها کدهای منحصر به فردی برای هر موقعیت تولید میکنند و نیازی به مرجع اولیه ندارند.
کاربردهای انکودر چرخشی
انکودرهای چرخشی در بسیاری از صنایع و کاربردهای مختلف استفاده میشوند. برخی از کاربردهای رایج عبارتند از:
- سیستمهای کنترل حرکت: در رباتیک، دستگاههای CNC و سیستمهای اتوماسیون صنعتی برای کنترل دقیق حرکت استفاده میشوند.
- موتورهای الکتریکی: در موتورهای برش مستقیم (BLDC) و موتورهای گامبهگام برای کنترل سرعت و موقعیت استفاده میشوند.
- دستگاههای پزشکی: در دستگاههای تصویربرداری، جراحی رباتیک و دستگاههای تشخیصی برای کنترل دقیق استفاده میشوند.
- سیستمهای ناوبری: در خودروهای خودران، هواپیماها و کشتیها برای اندازهگیری زاویه و موقعیت استفاده میشوند.
- دستگاههای موسیقی: در کنترلرهای موسیقی دیجیتال و سینثسایزرها برای تنظیم پارامترهای مختلف استفاده میشوند.
- دستگاههای اندازهگیری: در دستگاههای اندازهگیری زاویه، سرعت و موقعیت مانند تاخومترها و گونیومترها استفاده میشوند.
انکودرهای چرخشی به دلیل دقت بالا و قابلیت اطمینان، در بسیاری از سیستمهای حساس و دقیق استفاده میشوند.
انتخاب انکودر مناسب
انتخاب انکودر مناسب برای یک سیستم خاص بستگی به چندین عامل دارد:
- دقت: تعداد پالس در هر دور (PPR) یا تعداد بیت در انکودرهای مطلق باید با دقت مورد نیاز سیستم مطابقت داشته باشد.
- سرعت: سرعت چرخش محور و سرعت پاسخگویی انکودر باید با نیازهای سیستم هماهنگ باشد.
- محیط: شرایط محیطی مانند گرد و غبار، رطوبت و دما باید با ویژگیهای انکودر سازگار باشد.
- نوع سیگنال: انتخاب بین انکودرهای آبشاری و مطلق باید بر اساس نیاز به موقعیت دقیق یا تغییرات زاویه باشد.
- قیمت و پیچیدگی: هزینه و پیچیدگی نصب و راهاندازی انکودر نیز باید در نظر گرفته شود.
برای مثال، در سیستمهای رباتیک که نیاز به موقعیت دقیق دارند، انکودرهای مطلق با دقت بالا مناسب هستند، در حالی که در موتورهای الکتریکی که نیاز به اندازهگیری سرعت دارند، انکودرهای آبشاری با تعداد پالس بالا مناسبتر هستند.
نکات مهم در استفاده از انکودر چرخشی
برای استفاده بهینه از انکودرهای چرخشی، باید به نکات زیر توجه کرد:
- نصب صحیح: انکودر باید به درستی روی محور نصب شود تا حرکت بدون لغزش و با دقت بالا انجام شود.
- پشتیبانی مکانیکی: محور باید از لرزش و ضربه محافظت شود تا دقت اندازهگیری حفظ شود.
- سیگنالهای خروجی: سیگنالهای خروجی انکودر باید به درستی توسط کنترلر خوانده شوند. در انکودرهای آبشاری، نیاز به فیلتر کردن نویز و تشخیص جهت حرکت وجود دارد.
- کالیبراسیون: در برخی موارد، کالیبراسیون اولیه برای اطمینان از دقت اندازهگیری ضروری است.
- محافظت از محیط: در محیطهای سخت، از انکودرهای مقاوم در برابر گرد و غبار و رطوبت استفاده کنید.
با توجه به این نکات، میتوان از انکودرهای چرخشی به بهترین نحو استفاده کرد و از عملکرد بهینه سیستم اطمینان حاصل نمود.
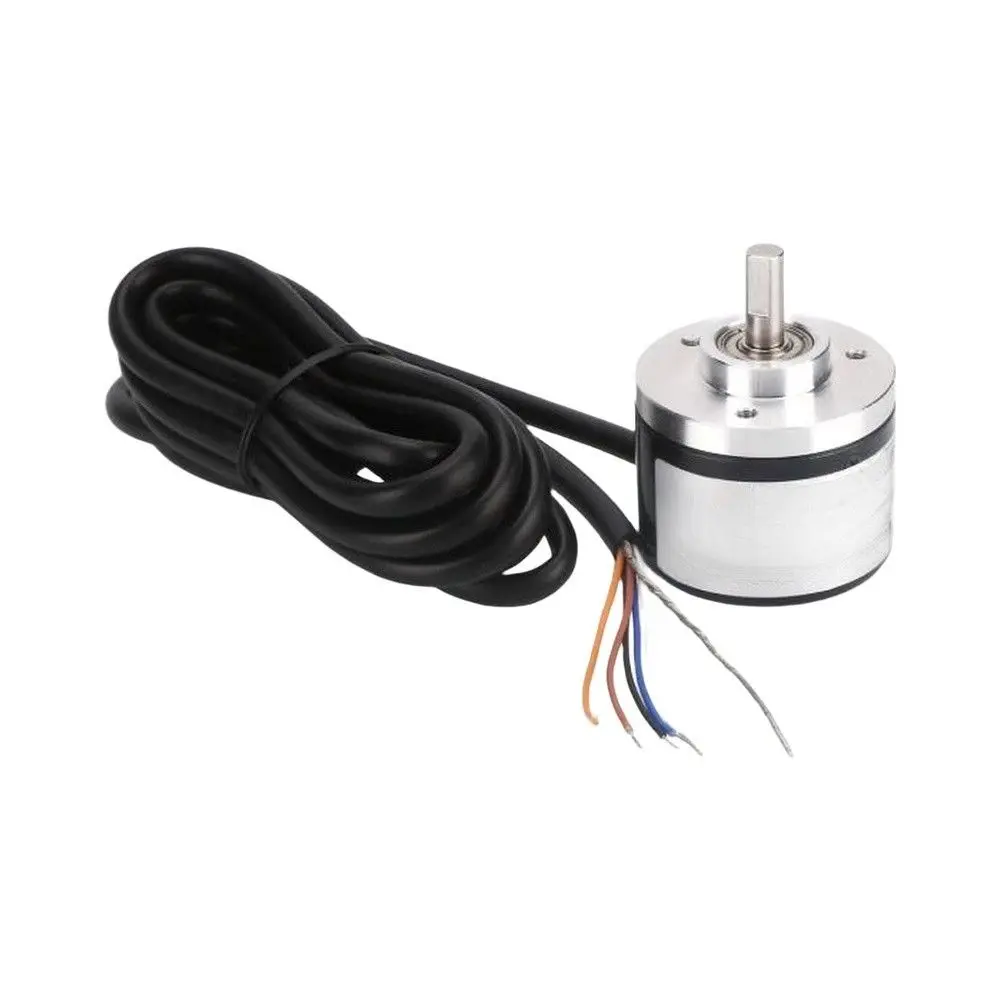
چالشها و راهکارها
استفاده از انکودرهای چرخشی ممکن است با برخی چالشها همراه باشد که باید به آنها توجه کرد:
- نویز: سیگنالهای خروجی انکودر ممکن است تحت تأثیر نویز الکتریکی یا مکانیکی قرار گیرند. استفاده از فیلترها و روشهای کاهش نویز میتواند این مشکل را حل کند.
- لغزش: در برخی سیستمها، لغزش بین محور و انکودر ممکن است باعث خطا در اندازهگیری شود. استفاده از اتصالهای مکانیکی مناسب و کاهش لرزش میتواند این مشکل را کاهش دهد.
- سایش: در انکودرهای مکانیکی، سایش قطعات ممکن است باعث کاهش دقت شود. استفاده از انکودرهای نوری یا مغناطیسی میتواند این مشکل را کاهش دهد.
- تغییرات دما: تغییرات دما ممکن است باعث تغییرات در اندازهگیری شود. انتخاب انکودرهای با مقاومت حرارتی بالا و استفاده از سیستمهای خنککننده میتواند این مشکل را کاهش دهد.
با درک این چالشها و استفاده از راهکارهای مناسب، میتوان از عملکرد بهینه انکودرهای چرخشی اطمینان حاصل کرد.
آینده انکودرهای چرخشی
با پیشرفت فناوری، انکودرهای چرخشی نیز در حال بهبود و تکامل هستند. برخی از روندهای آینده شامل:
- دقت بالاتر: توسعه انکودرهای با دقت بالاتر برای کاربردهای حساستر.
- مقاومت بیشتر: تولید انکودرهای مقاوم در برابر شرایط سختتر محیطی.
- انرژی کم: کاهش مصرف انرژی در انکودرهای جدید برای کاربردهای باتریدار.
- اتصال بیسیم: توسعه انکودرهای با قابلیت اتصال بیسیم برای سادهسازی نصب و استفاده.
- هیبریداسیون: ترکیب فناوریهای مختلف مانند نوری و مغناطیسی برای بهبود عملکرد.
این پیشرفتها باعث میشوند که انکودرهای چرخشی در آینده نیز نقش مهمی در سیستمهای کنترل و اندازهگیری ایفا کنند.
برای اطلاعات بیشتر در مورد حسگرها و اجزای الکترونیکی، میتوانید به مقالات مرتبط در ماشین مگ مراجعه کنید.