فضا، محیطی است که همواره انسانها را به چالش کشیده و در عین حال، فرصتهای بینظیری برای پیشرفت فنی و علمی فراهم آورده است. در دهههای گذشته، رباتها به عنوان یکی از مهمترین ابزارهای اکتشاف و فعالیت در فضا تبدیل شدهاند. این دستگاههای هوشمند، از مریخنوردهای معروف مانند پرسیورنس گرفته تا رباتهای دستوپا مانند رابونوت، توانستهاند در شرایطی که برای انسانها غیرممکن است، فعالیت کنند. اما چگونه این رباتها در محیطهای دور از زمین، مانند ماه یا سیارات دیگر، کار میکنند؟ در این راهنما، به بررسی اصول عملکرد، چالشها، و تکنولوژیهای مورد استفاده در رباتهای فضایی میپردازیم.
چرا رباتها برای فعالیت در فضا ضروری هستند؟
فضا محیطی است که هیچگونه پشتیبانی طبیعی مانند هوا، آب، یا حتی گرانش زمین را ندارد. در چنین شرایطی، انسانها با محدودیتهای زیادی روبرو هستند، از جمله:
- عدم وجود اکسیژن: در فضا، اکسیژن موجود نیست و انسانها به لباسهای فضایی ویژه نیاز دارند که خود این لباسها محدودیتهای حرکتی و زمانی ایجاد میکنند.
- شدت تشعشعات: تشعشعات خورشیدی و کیهانی میتواند برای انسانها خطرناک باشد، در حالی که رباتها از این نظر آسیبپذیر نیستند.
- دماهای شدید: در فضا، دما بین منفی ۱۵۰ درجه سانتیگراد تا مثبت ۱۲۰ درجه سانتیگراد تغییر میکند، در حالی که رباتها میتوانند با سیستمهای خنککننده و گرمکننده مناسب، در این شرایط کار کنند.
- عدم وجود گرانش: در فضا، گرانش بسیار کم است که برای انسانها مشکلساز میشود، اما رباتها میتوانند با سیستمهای تعادل و حرکت ویژه، در چنین محیطی فعالیت کنند.
در چنین شرایطی، رباتها به عنوان جایگزینی ایمن و کارآمد برای انسانها در فضا عمل میکنند. این دستگاهها میتوانند در ماموریتهای طولانیمدت، تعمیرات، جمعآوری دادهها، و حتی ساخت و ساز در فضا فعالیت کنند.
اصول عملکرد رباتهای فضایی
رباتهای فضایی با استفاده از تکنولوژیهای پیشرفتهای طراحی میشوند که به آنها اجازه میدهد در شرایط سخت فضا کار کنند. برخی از اصول کلی عملکرد این رباتها عبارتند از:
۱. سیستمهای کنترل از راه دور و خودکار
رباتهای فضایی معمولاً با دو روش اصلی کنترل میشوند:
- کنترل از راه دور (Remote Control): در این روش، اپراتورهای زمینی با استفاده از سیگنالهای رادیویی، ربات را کنترل میکنند. این روش در ماموریتهایی که نیاز به دقت بالا دارند، مانند فرود روی سطح مریخ، استفاده میشود.
- کنترل خودکار (Autonomous Control): رباتها با استفاده از الگوریتمهای هوش مصنوعی و یادگیری ماشین، میتوانند بدون دخالت مستقیم انسان، تصمیمگیری کنند. این روش در ماموریتهایی که نیاز به سرعت عمل دارند، مانند اجتناب از موانع، کاربرد دارد.
در برخی موارد، ترکیبی از این دو روش استفاده میشود، به طوری که ربات در شرایط خاص، به صورت خودکار عمل میکند و در موارد دیگر، تحت کنترل اپراتور قرار میگیرد.
۲. سیستمهای حرکت و جابجایی
رباتهای فضایی برای حرکت در محیطهای مختلف، از سیستمهای مختلفی استفاده میکنند:
- چرخها: مانند مریخنوردهای ناسا که با استفاده از چرخها در سطح سیارات حرکت میکنند.
- پاها: رباتهای دوپا یا چهارپا مانند رابونوت که میتوانند در زمینهای ناهموار حرکت کنند.
- بالها یا پروانهها: برای حرکت در جو سیارات یا ماه.
- سیستمهای جابجایی بدون چرخ: مانند رباتهای ششپا که میتوانند در زمینهای سنگلاخ حرکت کنند.
انتخاب سیستم حرکت بستگی به نوع ماموریت و محیط فعالیت دارد. برای مثال، مریخنورد پرسیورنس با چرخهای ویژهای طراحی شده است که میتواند در زمینهای سنگلاخ و پر چاله مریخ حرکت کند.
۳. سیستمهای انرژی
رباتهای فضایی نیاز به انرژی دارند تا بتوانند فعالیت کنند. منابع اصلی انرژی این رباتها عبارتند از:
- پانلهای خورشیدی: بسیاری از رباتهای فضایی از انرژی خورشید استفاده میکنند. این روش در سیاراتی مانند مریخ که نور خورشید به زمین میرسد، کارآمد است.
- باتریها: برای ماموریتهای کوتاهمدت یا زمانی که نور خورشید недоступ است، از باتریهای شارژشده استفاده میشود.
- نظیرهای هستهای: در برخی ماموریتهای طولانیمدت، مانند کاوشگرهای فضایی، از منابع انرژی هستهای استفاده میشود که میتواند برای سالها انرژی تأمین کند.
انتخاب منبع انرژی بستگی به مدت زمان ماموریت و محیط فعالیت دارد. برای مثال، کاوشگر ویکینگ که در سال ۱۹۷۶ به مریخ فرستاده شد، از باتریهای هستهای استفاده کرد و تا سال ۲۰۲۲ فعال بود.
چالشهای فعالیت رباتهای فضایی در محیطهای دور از زمین
اگرچه رباتهای فضایی توانستهاند در شرایط سخت فضا فعالیت کنند، اما با چالشهای بسیاری روبرو هستند:
۱. تأخیر در ارتباطات
یکی از بزرگترین چالشها در کنترل رباتهای فضایی، تأخیر در ارتباطات است. برای مثال، سیگنالهای رادیویی از زمین به مریخ حدود ۳ تا ۲۲ دقیقه تأخیر دارند. این تأخیر باعث میشود که کنترل از راه دور رباتها بسیار دشوار باشد. برای حل این مشکل، رباتها باید به صورت خودکار بتوانند تصمیمگیری کنند و در صورت بروز مشکل، اقدامات لازم را انجام دهند.
۲. شرایط محیطی سخت
در فضا، رباتها با شرایطی مانند دماهای شدید، گرد و غبار، و تشعشعات مواجه هستند. برای مثال، سطح مریخ دارای گرد و غبار بسیار ریز است که میتواند سیستمهای رباتها را خراب کند. همچنین، دماهای بسیار پایین یا بالا میتواند بر عملکرد قطعات الکترونیکی تأثیر بگذارد. برای مقابله با این چالشها، رباتها با مواد و سیستمهای ویژهای طراحی میشوند.
۳. محدودیتهای مکانیکی
در محیطهای بدون گرانش یا با گرانش کم، حرکت رباتها بسیار دشوار است. برای مثال، رباتهای دوپا در ماه که گرانش آن یک ششم زمین است، باید با سیستمهای تعادل ویژهای طراحی شوند تا بتوانند بدون افتادن حرکت کنند. همچنین، در محیطهای پرچاله مانند مریخ، رباتها باید سیستمهای جابجایی ویژهای داشته باشند تا بتوانند از موانع عبور کنند.
۴. تعمیر و نگهداری
یکی از بزرگترین چالشها در استفاده از رباتهای فضایی، تعمیر و نگهداری آنها است. در فضا، امکان تعمیر مستقیم توسط انسانها وجود ندارد و رباتها باید خودکفا باشند. برای حل این مشکل، رباتهای فضایی با سیستمهای خودتعمیر و خودdiagnostic طراحی میشوند.
تکنولوژیهای نوین در رباتهای فضایی
در سالهای اخیر، پیشرفتهای زیادی در زمینه طراحی و ساخت رباتهای فضایی صورت گرفته است. برخی از تکنولوژیهای نوین شامل:
۱. هوش مصنوعی و یادگیری ماشین
رباتهای فضایی امروزی با استفاده از الگوریتمهای هوش مصنوعی و یادگیری ماشین، میتوانند به صورت خودکار تصمیمگیری کنند. برای مثال، رباتهای کاوشگر میتوانند با تحلیل دادههای محیطی، مسیر خود را تغییر دهند یا در صورت بروز مشکل، راهحل مناسب را پیدا کنند.
۲. رباتهای دستوپا (Humanoid Robots)
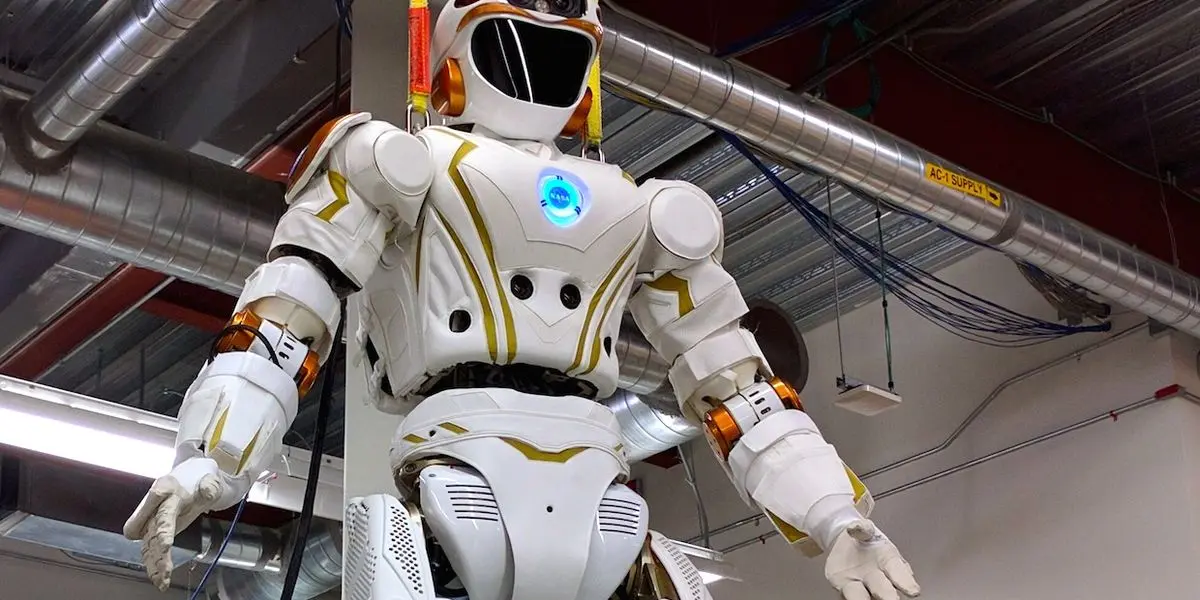
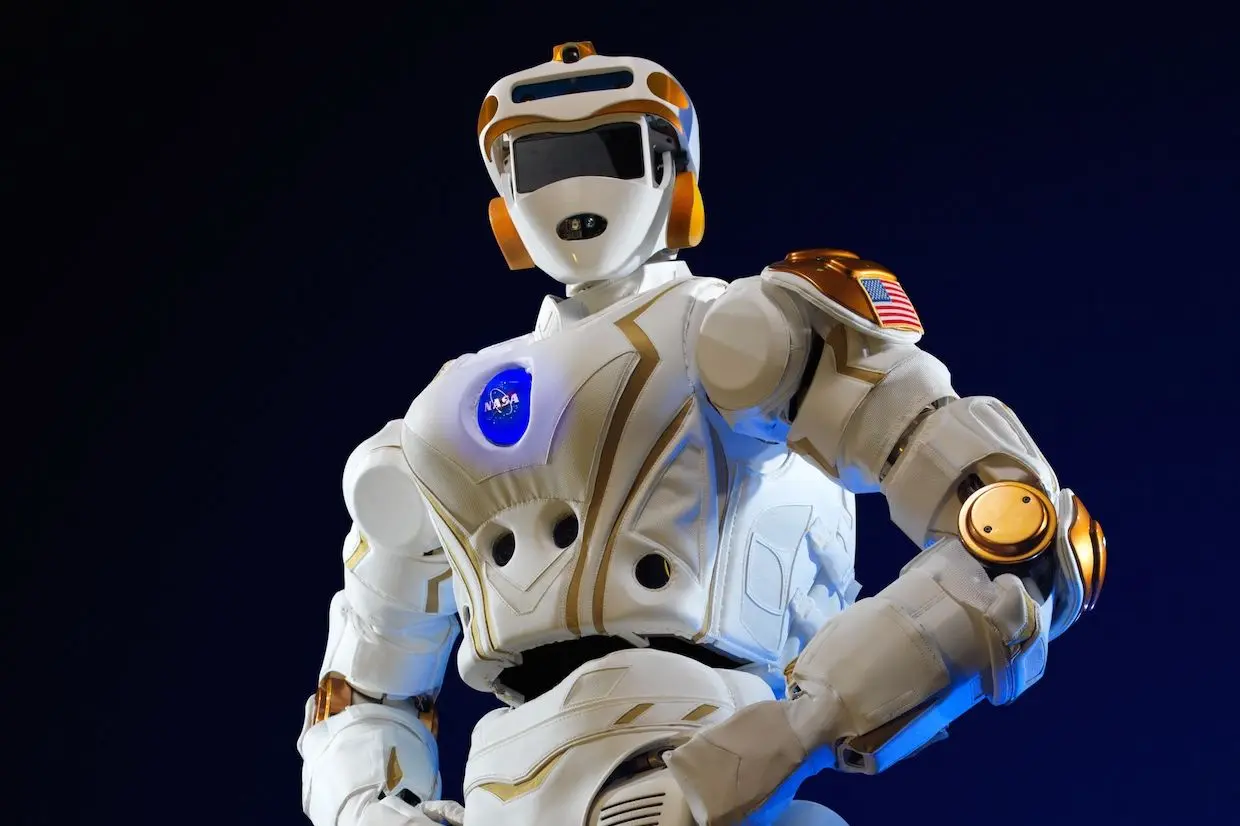
رباتهای دستوپا مانند رابونوت که توسط ناسا طراحی شده است، میتوانند در محیطهای مختلف فعالیت کنند. این رباتها با استفاده از دستها و پاهای خود، میتوانند ابزارها را استفاده کنند، نمونهبرداری انجام دهند، و حتی تعمیرات سادهای را انجام دهند.
۳. رباتهای خودساز (Self-Assembling Robots)
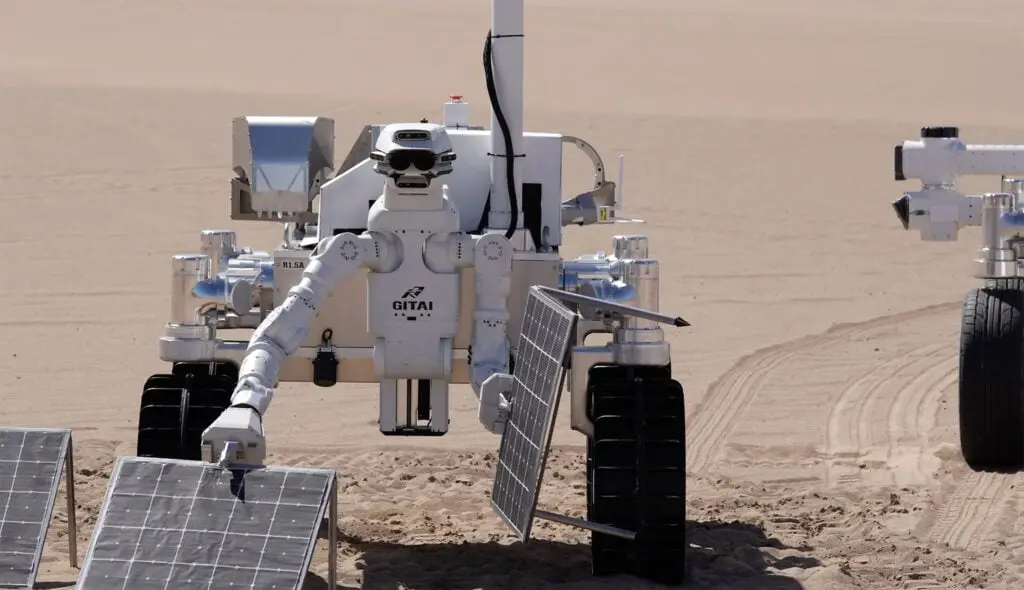
یکی از تکنولوژیهای جالب در رباتهای فضایی، رباتهای خودساز است. این رباتها میتوانند با استفاده از قطعات کوچک و قابل جمعآوری، ساختارهای بزرگتری مانند ایستگاههای فضایی یا پایگاههای ماهی را بسازند. برای مثال، شرکت ژاپنی گیتای با طراحی رباتهایی که میتوانند در محیطهای ماهی یا مریخی فعالیت کنند، در حال توسعه این تکنولوژی است.
۴. سیستمهای انرژی نوین
پیشرفتهای جدید در زمینه انرژی، مانند باتریهای جامد، سلولهای سوختی، و سیستمهای ذخیرهسازی انرژی، باعث شده است که رباتهای فضایی بتوانند برای مدت طولانیتری فعالیت کنند. برای مثال، باتریهای جامد میتوانند انرژی بیشتری نسبت به باتریهای لیتیوم-یون ذخیره کنند و در عین حال، سبکتر و ایمنتر هستند.
کاربردهای رباتهای فضایی در آینده
رباتهای فضایی در آینده نقش مهمتری در اکتشاف و استعمار فضا ایفا خواهند کرد. برخی از کاربردهای احتمالی شامل:
- ساخت پایگاههای دائمی در ماه و مریخ.
- استخراج منابع معدنی در سیارات و اقمار.
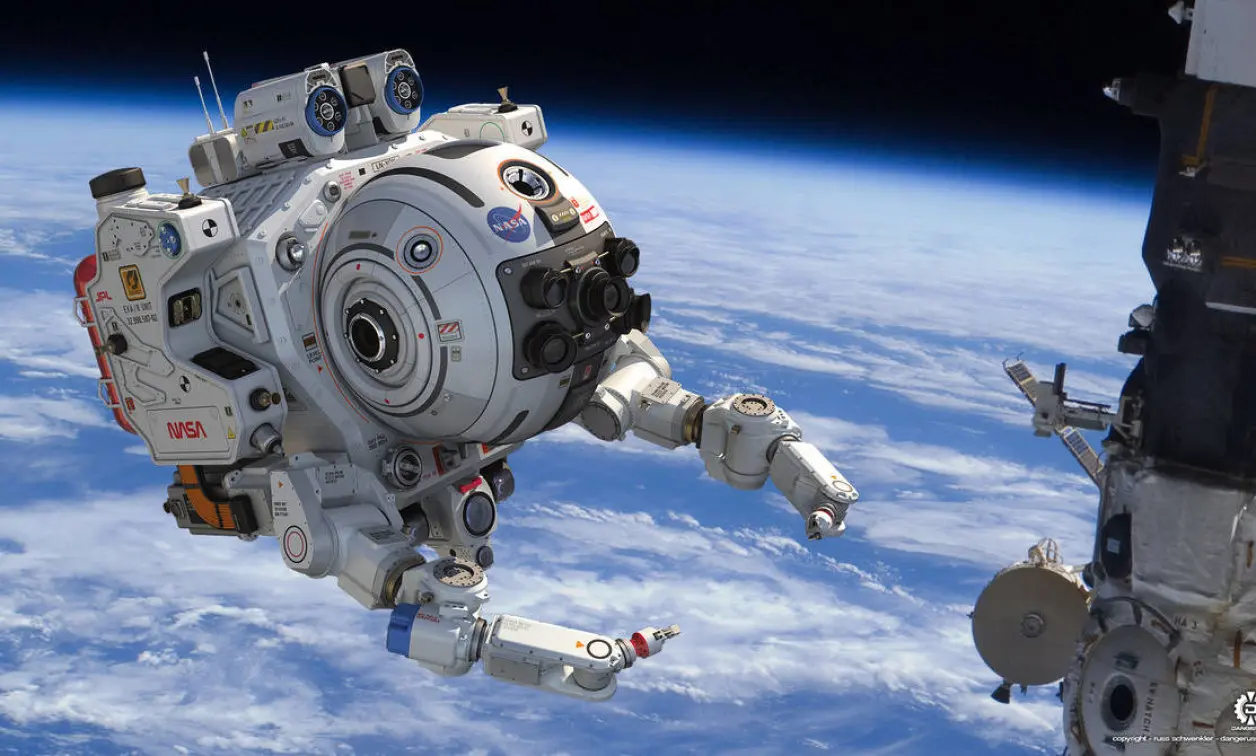
- تعمیر و نگهداری ایستگاههای فضایی.
- کاوش در اقمار یخی مانند اروپا و انسلادوس برای جستجوی زندگی میکروبی.
- پایش و کنترل محیطهای خطرناک مانند هستههای خورشیدی یا سیارات غولپیکر.
با پیشرفت تکنولوژی، رباتهای فضایی میتوانند به عنوان شریکهای اصلی انسانها در اکتشاف و استعمار فضا عمل کنند. این دستگاهها نه تنها میتوانند ماموریتهای خطرناک را انجام دهند، بلکه میتوانند به عنوان دستیاران انسانها در ساخت و ساز و تحقیقات علمی فعالیت کنند.
نتیجهگیری
رباتهای فضایی با استفاده از تکنولوژیهای پیشرفته، توانستهاند در محیطهای دور از زمین فعالیت کنند و به اکتشاف فضا کمک شایانی کنند. این دستگاهها با سیستمهای کنترل خودکار، حرکت ویژه، و منابع انرژی مناسب، میتوانند در شرایط سخت فضا کار کنند. با این حال، چالشهای زیادی همچنان وجود دارد که نیاز به تحقیق و توسعه بیشتر دارد.
پیشرفتهای آینده در زمینه هوش مصنوعی، رباتیک، و انرژی، میتواند باعث شود که رباتهای فضایی نقش بیشتری در اکتشاف و استعمار فضا ایفا کنند. برای آگاهی از آخرین دستاوردهای علمی و فنی در زمینه رباتیک فضایی، میتوانید به مقالات و گزارشهای ماشین مگ مراجعه کنید.