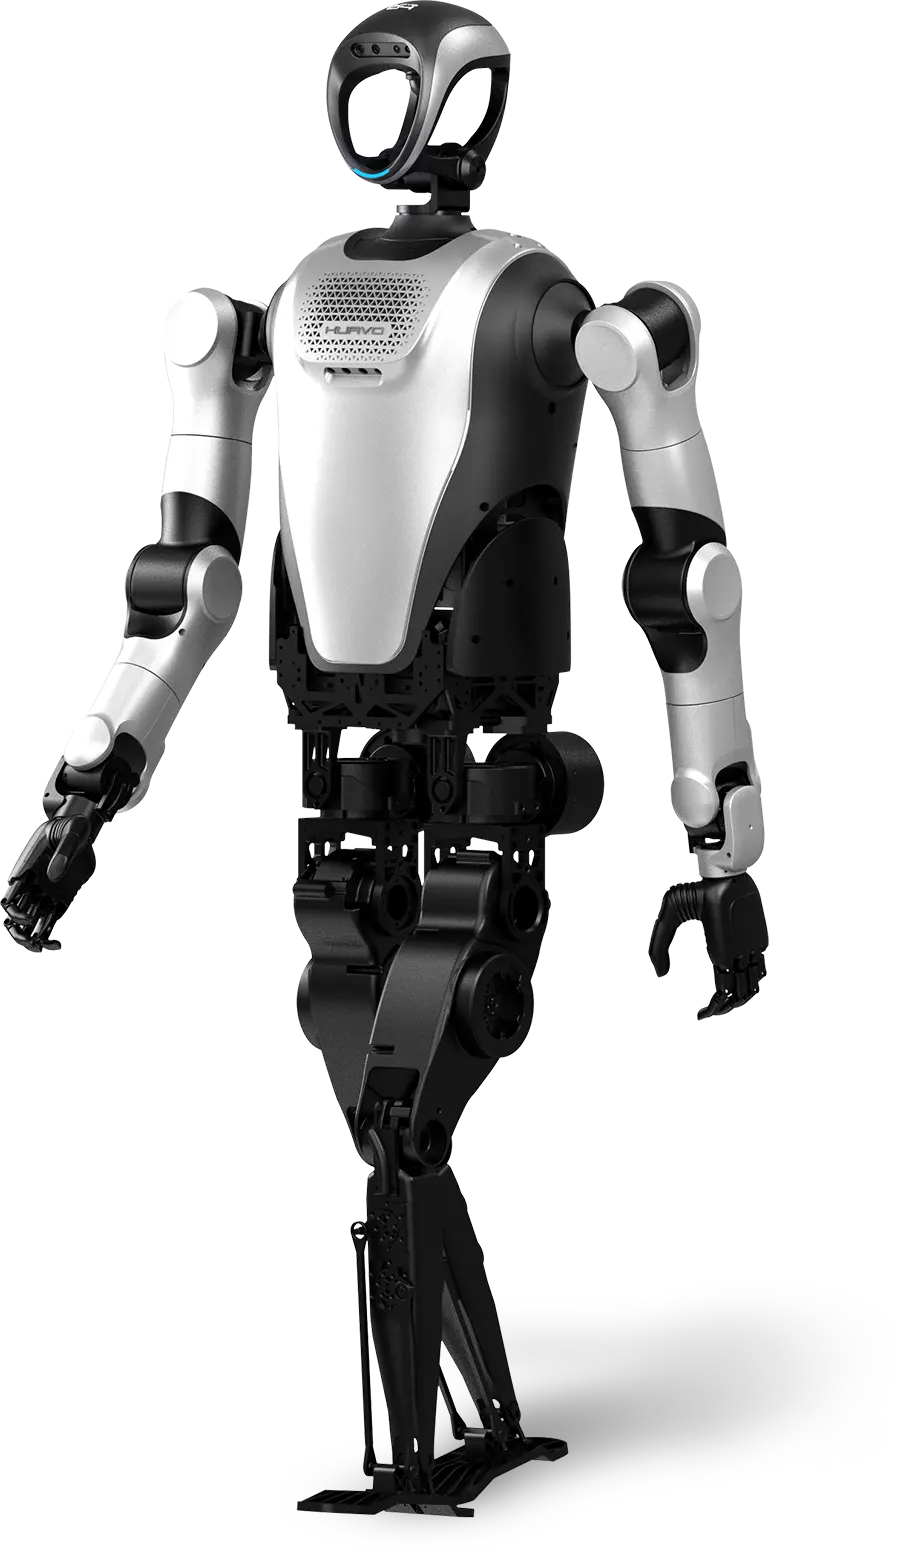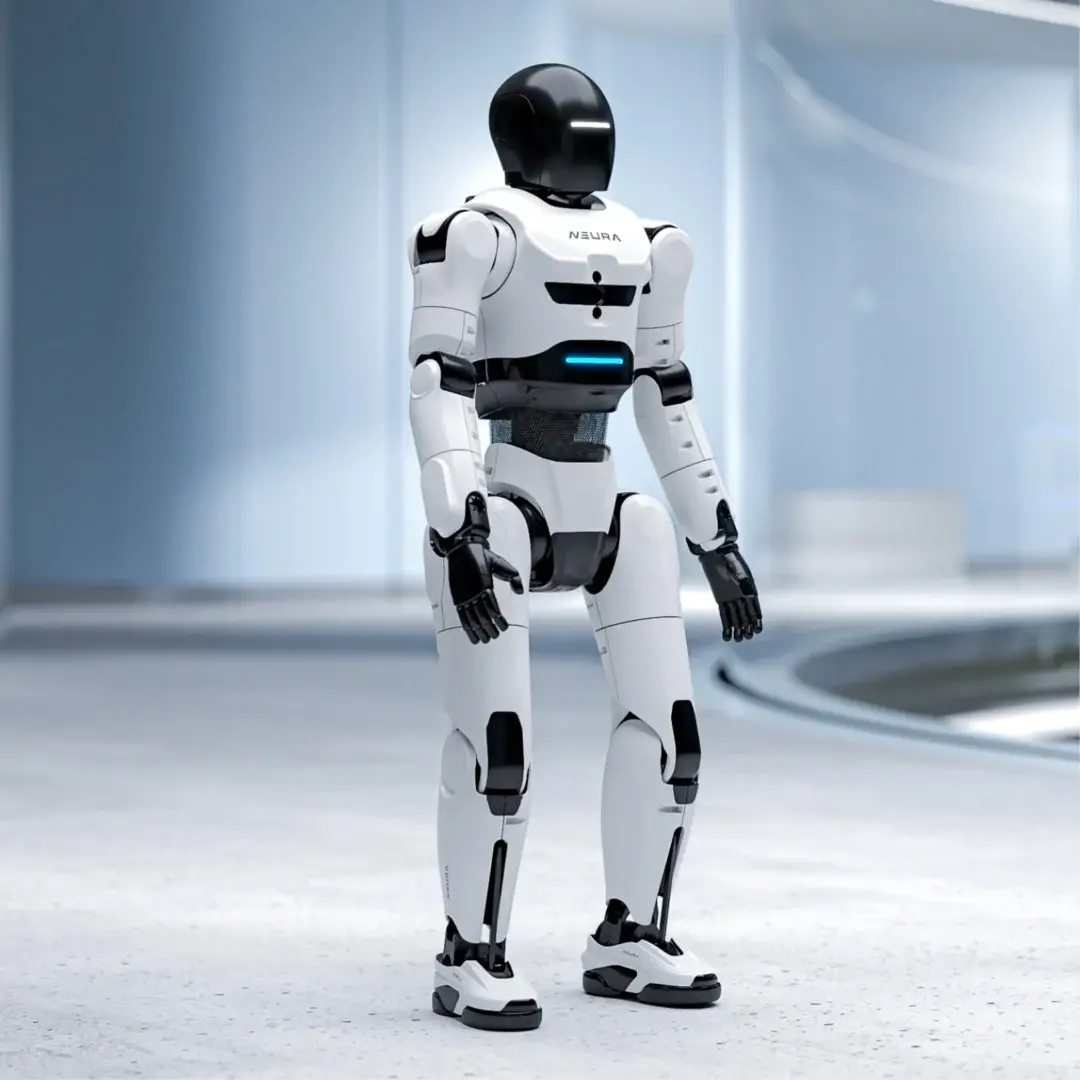
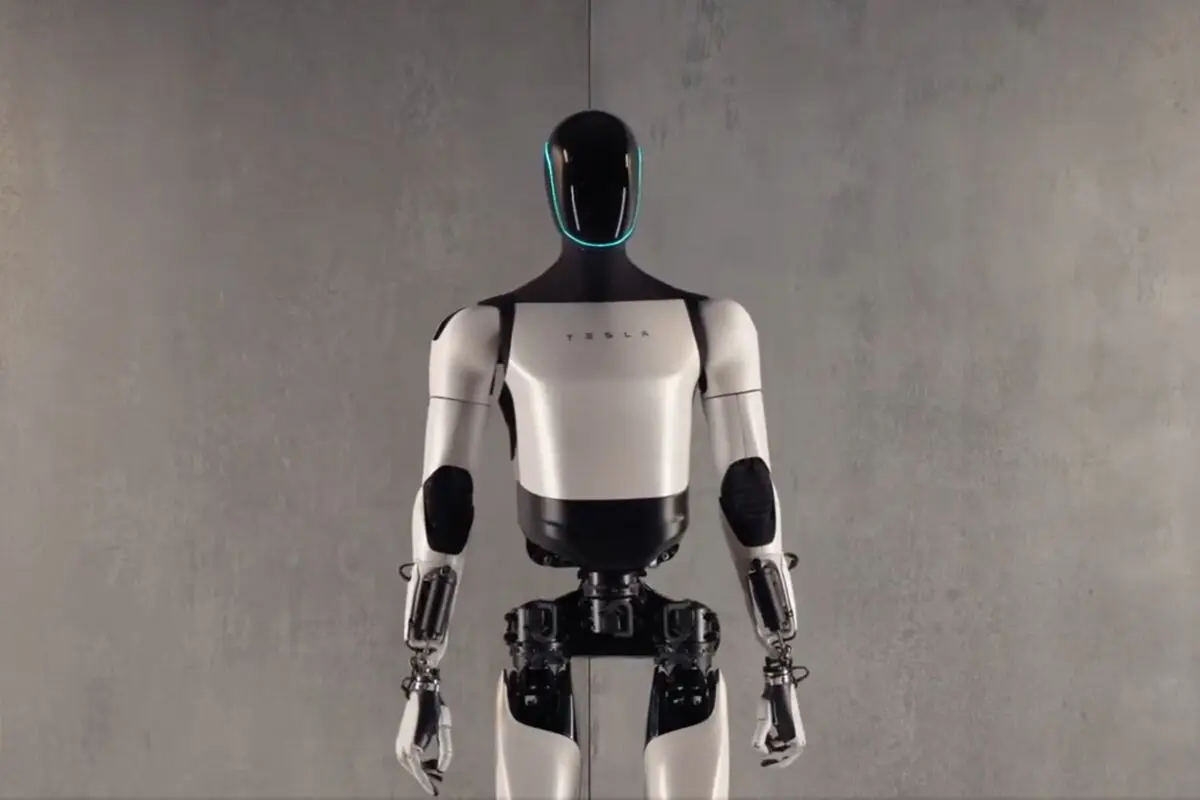
رباتهای انساننما یا اندرویدها در سالهای اخیر به یکی از مهمترین موضوعات در زمینه رباتیک و هوش مصنوعی تبدیل شدهاند. این دستگاهها که به دنبال تقلید از حرکت انسان هستند، نه تنها در فیلمها و داستانهای علمی-تخیلی بلکه در کاربردهای واقعی مانند کمک به افراد معلول، خدمات پزشکی و حتی تحقیقات فضایی حضور دارند. اما چگونه این رباتها میتوانند راه بروند و تعادل خود را حفظ کنند؟ در این مقاله به بررسی اصول علمی پشت حرکت این رباتها، نکات کاربردی برای طراحی و برنامهنویسی آنها و همچنین اشتباهات رایجی که در این زمینه رایج است، میپردازیم.
اصول علمی حرکت و تعادل در رباتهای انساننما
حرکت انساننما در رباتها نیازمند ترکیب چند عامل علمی است. اولین عامل، مکانیک بدن ربات است. ساختار بدن این رباتها باید به گونهای طراحی شود که بتواند وزن خود را در حالت ایستاده یا حرکت حفظ کند. این ساختار شامل مفاصل، عضلات مصنوعی و سیستمهای تعادل است.
یکی از مهمترین مفاهیم در این زمینه، مرکز ثقل است. در انسان، مرکز ثقل در ناحیه کمر قرار دارد و با حرکت پاهای انسان، این مرکز ثقل بهطور مداوم تغییر میکند تا تعادل حفظ شود. در رباتها نیز، سیستمهای حسگر و کنترل باید بتوانند موقعیت مرکز ثقل را در هر لحظه محاسبه و با تغییرات آن هماهنگ شوند.
دومین عامل، سیستم کنترل حرکت است. این سیستم شامل الگوریتمهای پیچیدهای است که بر اساس دادههای حسگرهای مختلف مانند ژیروسکوپ، اکسلرومتر و سنسورهای موقعیتیاب، تصمیم میگیرند که ربات چگونه باید قدم بردارد. این الگوریتمها باید قادر باشند تا تغییرات ناگهانی در زمین یا شرایط محیطی را پیشبینی و به آنها واکنش نشان دهند.
در نهایت، سیستم انرژی نیز نقش مهمی در حرکت رباتهای انساننما دارد. باتریها و سیستمهای تغذیه باید توان کافی برای حرکت مداوم و حفظ تعادل در طول زمان فراهم کنند. استفاده از مواد سبک و سیستمهای انرژی کارآمد مانند باتریهای لیتیوم-یون یا سوختهای جایگزین، از چالشهای اصلی در این زمینه است.
نکات کاربردی در طراحی و برنامهنویسی رباتهای انساننما
طراحی و برنامهنویسی رباتهای انساننما نیازمند توجه به چندین نکته کاربردی است:
- انتخاب مواد و ساختار بدن: استفاده از مواد سبک و مقاوم مانند آلومینیوم، کربن یا ترکیبات پلیمری میتواند وزن ربات را کاهش داده و حرکت آن را آسانتر کند. همچنین، طراحی مفاصل با درجه آزادی مناسب برای تقلید از حرکت انسان ضروری است.
- سیستم حسگرهای دقیق: استفاده از حسگرهای پیشرفته مانند ژیروسکوپ، اکسلرومتر و سنسورهای فشار برای تشخیص تغییرات در مرکز ثقل و تعادل ربات ضروری است. این حسگرها باید با سرعت بالا دادهها را پردازش و به سیستم کنترل ارسال کنند.
- الگوریتمهای هوشمند: استفاده از الگوریتمهای یادگیری ماشین و هوش مصنوعی میتواند به ربات کمک کند تا با شرایط مختلف محیطی مانند شیب زمین، باد یا تغییرات ناگهانی در سطح زمین، بهتر سازگار شود.
- سیستم کنترل انرژی: مدیریت انرژی به گونهای که ربات بتواند در مدت زمان طولانیتری بدون نیاز به شارژ مجدد حرکت کند، یکی از چالشهای اصلی است. استفاده از باتریهای با ظرفیت بالا و سیستمهای مدیریت انرژی هوشمند میتواند این مشکل را کاهش دهد.
- آزمایش و اصلاح: آزمایشهای متعدد در شرایط مختلف و اصلاح الگوریتمها بر اساس نتایج آزمایشها، برای بهبود عملکرد ربات ضروری است. این فرآیند باید به صورت مداوم و با استفاده از دادههای واقعی انجام شود.
اشتباهات رایج در طراحی رباتهای انساننما
در طراحی و برنامهنویسی رباتهای انساننما، برخی اشتباهات رایج وجود دارد که میتواند عملکرد ربات را تحت تأثیر قرار دهد:
- نادیده گرفتن مرکز ثقل: بسیاری از طراحان در طراحی رباتها، به درستی محاسبه نمیکنند که مرکز ثقل در کجا قرار دارد و چگونه باید با تغییرات آن مقابله شود. این اشتباه میتواند منجر به افتادن ربات در شرایط مختلف شود.
- استفاده از حسگرهای نامناسب: انتخاب حسگرهای با دقت پایین یا عدم استفاده از حسگرهای لازم میتواند باعث شود که ربات نتواند تغییرات محیطی را تشخیص داده و تعادل خود را حفظ کند.
- الگوریتمهای ساده: استفاده از الگوریتمهای ساده و بدون در نظر گرفتن شرایط مختلف محیطی میتواند باعث شود که ربات در مواجهه با تغییرات ناگهانی، عملکرد ضعیفی داشته باشد.
- بیتوجهی به وزن و انرژی: طراحی ربات بدون توجه به وزن و مصرف انرژی میتواند منجر به کاهش عمر باتری و محدودیت در حرکت ربات شود.
- عدم آزمایش در شرایط واقعی: آزمایش ربات فقط در شرایط آزمایشگاهی و بدون در نظر گرفتن شرایط واقعی میتواند باعث شود که ربات در محیطهای واقعی عملکرد ضعیفی داشته باشد.
چالشهای آینده و راهکارهای ممکن
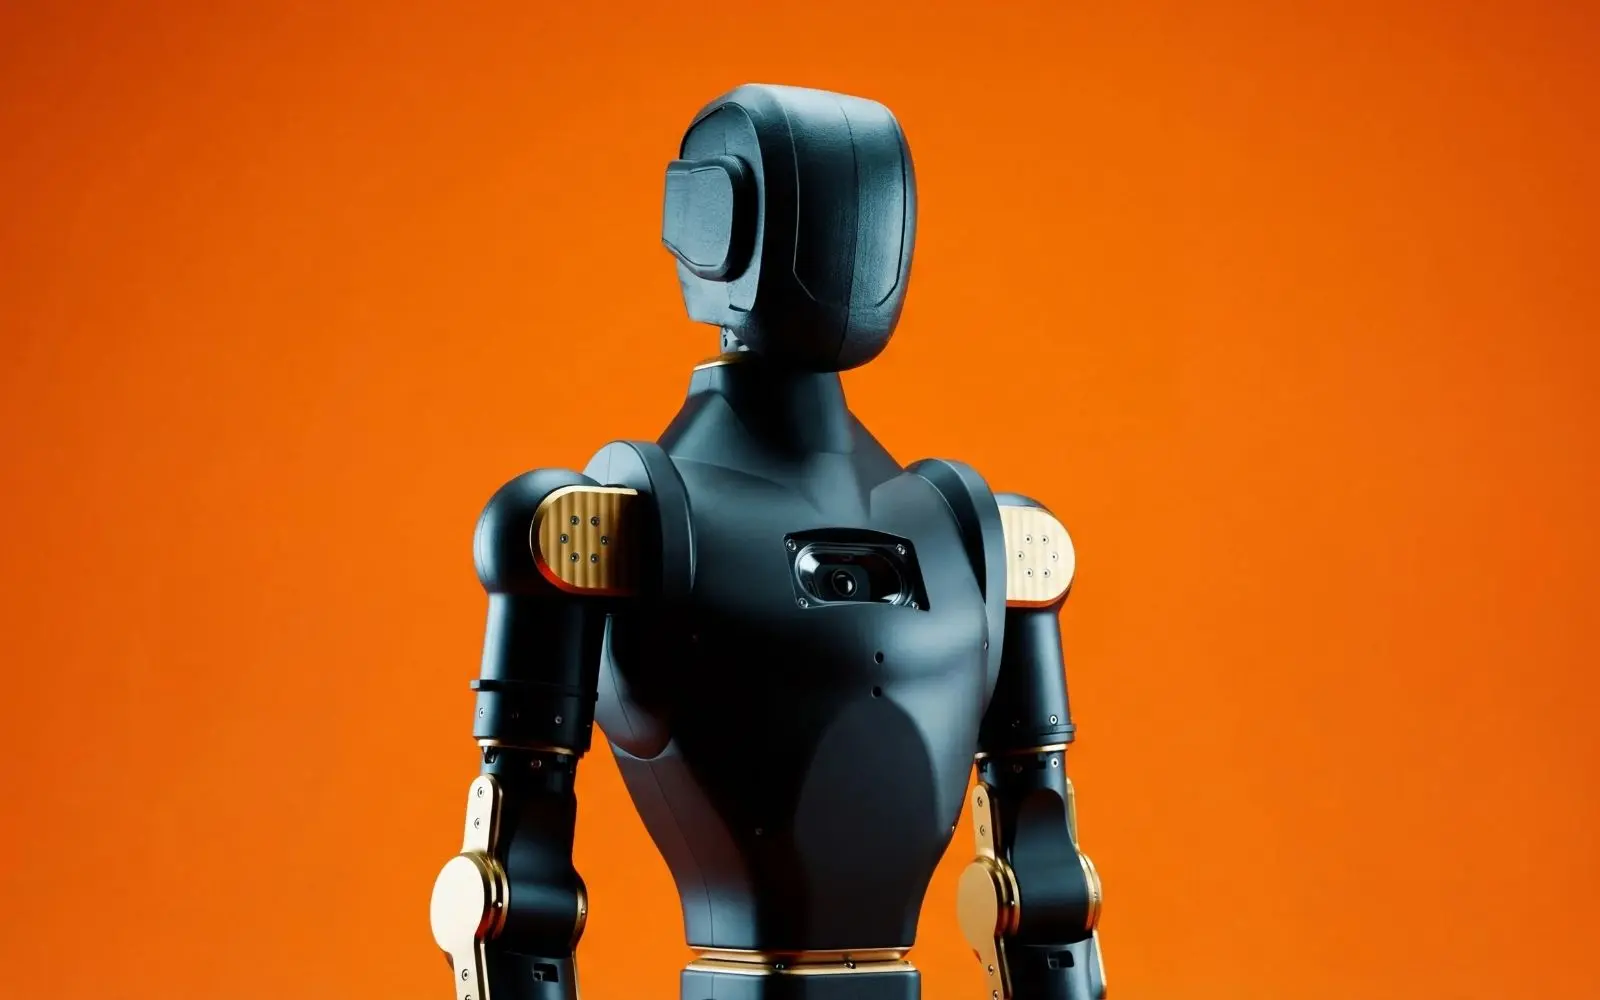
رباتهای انساننما هنوز با چالشهای بسیاری روبرو هستند. یکی از مهمترین چالشها، تقلید دقیق از حرکت انسان و حفظ تعادل در شرایط مختلف است. برای حل این چالشها، میتوان از روشهای زیر استفاده کرد:
- استفاده از مواد هوشمند و خودکار که بتوانند بهطور خودکار به تغییرات محیطی واکنش نشان دهند.
- پیشرفت در فناوری حسگرها و افزایش دقت و سرعت پردازش دادهها.
- استفاده از الگوریتمهای یادگیری عمیق برای بهبود عملکرد ربات در شرایط مختلف.
- طراحی سیستمهای انرژی کارآمدتر مانند باتریهای جامد یا سیستمهای سوخت سلول.
- آزمایش و بهبود مداوم با استفاده از دادههای واقعی از محیطهای مختلف.
در نهایت، رباتهای انساننما با پیشرفتهای روزافزون در زمینه رباتیک و هوش مصنوعی، میتوانند در آینده نزدیک به یکی از مهمترین ابزارهای کمک به انسان تبدیل شوند. اما برای دستیابی به این هدف، باید به اصول علمی، نکات کاربردی و اشتباهات رایج در طراحی این رباتها توجه ویژهای داشت.
برای اطلاعات بیشتر در زمینه رباتیک و فناوریهای مرتبط، میتوانید به مقالات و تحلیلهای ماشین مگ مراجعه کنید که در این زمینه مقالات مفیدی ارائه میدهند.