رباتیک یکی از پیشرفتهترین و سریعترین حوزههای فنی در دهههای اخیر است که به سرعت در زندگی روزمره، صنعت و حتی تحقیقات علمی جایگاه خود را پیدا کرده است. اما رباتیک دقیقاً چیست؟ چگونه رباتها میتوانند محیط اطراف خود را درک کنند و تصمیمات هوشمندانه بگیرند؟ اگر شما هم به این سوالات پاسخ دقیقی ندارید، این مقاله برایتان مناسب است.
رباتیک چیست؟
رباتیک به علم طراحی، ساخت، برنامهنویسی و کنترل رباتها میپردازد. رباتها دستگاههای خودکار هستند که میتوانند وظایف مختلفی از جمله جابجایی، تشخیص، تصمیمگیری و تعامل با محیط اطراف را انجام دهند. این دستگاهها با استفاده از حسگرها، سیستمهای کنترل و نرمافزارهای هوشمند، قادر به انجام کارهایی هستند که قبلاً تنها توسط انسانها ممکن بود.
رباتیک در واقع ترکیبی از چندین رشته علمی مانند مکانیک، الکترونیک، هوش مصنوعی، برنامهنویسی و حتی روانشناسی است. امروزه رباتها در صنایع مختلف از جمله خودروسازی، پزشکی، کشاورزی، ساختوساز و حتی در خانههای هوشمند کاربرد دارند.
یکی از مهمترین ویژگیهای رباتها، توانایی درک محیط اطراف است. این توانایی به رباتها اجازه میدهد تا با تغییرات محیطی سازگار شوند و واکنشهای مناسب نشان دهند. اما چگونه این رباتها محیط اطراف خود را درک میکنند؟
چگونه رباتها محیط اطراف خود را درک میکنند؟
برای درک محیط اطراف، رباتها از حسگرها و سیستمهای پردازش داده استفاده میکنند. این حسگرها اطلاعات مختلفی از محیط را جمعآوری کرده و به سیستم کنترل ربات ارسال میکنند. سپس سیستم هوش مصنوعی ربات این اطلاعات را تحلیل کرده و تصمیمات لازم را میگیرد.
در ادامه به برخی از مهمترین روشهای درک محیط توسط رباتها میپردازیم:
۱. حسگرهای دیداری (کامرا و لیزر)
یکی از رایجترین روشهای درک محیط توسط رباتها استفاده از حسگرهای دیداری است. این حسگرها شامل دوربینها و لیزرهای سهبعدی میشوند که میتوانند شکل، رنگ، فاصله و حتی حرکت اجسام را تشخیص دهند.
دوربینهای معمولی و دوربینهای با کیفیت بالا مانند دوربینهای عمقسنج (Depth Cameras) میتوانند تصاویر سهبعدی از محیط تهیه کنند. این تصاویر سپس توسط الگوریتمهای پردازش تصویر تحلیل میشوند تا ربات بتواند اجسام، افراد و حتی موانع را تشخیص دهد.
لیزرهای سهبعدی نیز با ارسال پرتوهای لیزری به محیط و اندازهگیری زمان بازگشت آنها، نقشه سهبعدی دقیقی از محیط ایجاد میکنند. این روش به ویژه در رباتهای خودران و رباتهای صنعتی کاربرد دارد.
۲. حسگرهای صوتی (میکروفون و سونار)
رباتها همچنین از حسگرهای صوتی برای درک محیط استفاده میکنند. میکروفونها صداهای محیط را ثبت کرده و با استفاده از الگوریتمهای پردازش صوتی، میتوانند منابع صدا را تشخیص دهند. این روش در رباتهای خدماتی مانند رباتهای همراه افراد معلول یا رباتهای امنیتی کاربرد دارد.
سونار نیز در رباتهای زیرآبی و برخی رباتهای زمینی برای تشخیص موانع و اندازهگیری فاصله استفاده میشود. این حسگر با ارسال امواج صوتی به محیط و اندازهگیری زمان بازگشت آنها، اطلاعاتی در مورد فاصله و شکل موانع فراهم میکند.
۳. حسگرهای لمس و فشار
حسگرهای لمس و فشار به رباتها کمک میکنند تا با محیط فیزیکی خود تعامل داشته باشند. این حسگرها در دستها، بازوها و حتی سطح رباتها نصب میشوند و اطلاعاتی در مورد تماس، فشار و حتی نوع مادهای که ربات با آن در تماس است، فراهم میکنند.
این حسگرها به ویژه در رباتهای صنعتی و رباتهای خدماتی مانند رباتهای جراحی یا رباتهای کمک به افراد معلول بسیار مهم هستند. برای مثال، یک ربات جراحی با استفاده از حسگرهای لمس میتواند فشار دقیقی را روی بافتهای بدن اعمال کند.
۴. حسگرهای موقعیتیاب (IMU و GPS)
برای درک موقعیت خود در فضا، رباتها از حسگرهای موقعیتیاب مانند IMU (Inertial Measurement Unit) و GPS استفاده میکنند. IMU شامل ژیروسکوپ، اکسلرومتر و مغناطیسسنج است که میتواند حرکت، جهت و موقعیت ربات را با دقت بالا اندازهگیری کند.
GPS نیز در رباتهای خارج از ساختمانها مانند رباتهای خودران و رباتهای کشاورزی برای تعیین موقعیت دقیق استفاده میشود. این حسگرها به رباتها کمک میکنند تا مسیر خود را تعیین کرده و با تغییرات محیطی سازگار شوند.
۵. پردازش اطلاعات و هوش مصنوعی
پس از جمعآوری اطلاعات توسط حسگرها، سیستم هوش مصنوعی ربات این دادهها را تحلیل میکند. الگوریتمهای یادگیری ماشین و شبکههای عصبی به رباتها کمک میکنند تا از تجربیات گذشته یاد بگیرند و تصمیمات بهتری بگیرند.
برای مثال، یک ربات خودران با استفاده از دادههای حسگرهای دیداری و موقعیتیاب، میتواند مسیر خود را در ترافیک شهری تعیین کند. این ربات با یادگیری از دادههای قبلی، میتواند بهتر با شرایط مختلف مانند باران، ترافیک سنگین یا تغییرات مسیر سازگار شود.
چالشهای درک محیط توسط رباتها
درک محیط توسط رباتها هرچند پیشرفتهای زیادی داشته است، اما همچنان با چالشهایی روبرو است. برخی از این چالشها عبارتند از:
- دقت حسگرها: حسگرهای رباتها باید با دقت بالا کار کنند تا بتوانند اطلاعات دقیقی از محیط فراهم کنند. هرگونه خطا در حسگرها میتواند منجر به تصمیمات نادرست ربات شود.
- پردازش داده: حجم زیادی از دادهها توسط حسگرها جمعآوری میشود که نیاز به پردازش سریع و کارآمد دارد. این موضوع به ویژه در رباتهای خودران که باید در زمان واقعی تصمیم بگیرند، بسیار مهم است.
- سازگاری با محیطهای مختلف: رباتها باید بتوانند در محیطهای مختلف مانند داخل ساختمان، خارج از ساختمان، زیرآبی یا حتی فضا با موفقیت عمل کنند. این موضوع نیاز به طراحی حسگرها و الگوریتمهای متنوع دارد.
- امنیت و حریم خصوصی: استفاده از حسگرهای دیداری و صوتی در برخی محیطها ممکن است باعث نگرانیهای امنیتی و حریم خصوصی شود. برای مثال، استفاده از دوربینها در فضاهای عمومی باید با قوانین مربوطه هماهنگ باشد.
کاربردهای رباتیک در زندگی روزمره
رباتیک امروزه در بسیاری از زمینهها کاربرد دارد و زندگی ما را سادهتر و امنتر کرده است. برخی از این کاربردها عبارتند از:
- رباتهای خودران: خودروهای خودران با استفاده از حسگرهای مختلف مانند لیدار، دوربین و رادار میتوانند محیط اطراف خود را درک کرده و بدون دخالت انسان حرکت کنند.
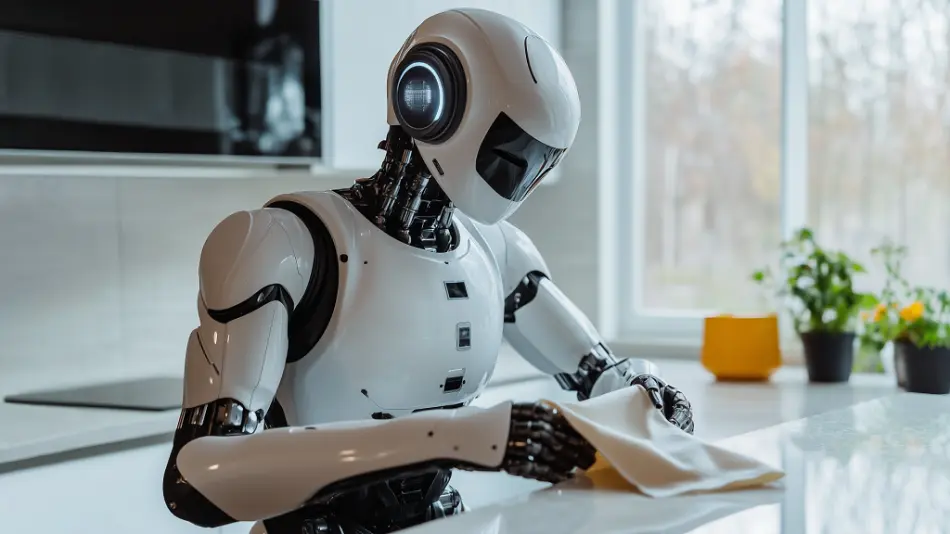
- رباتهای خدماتی: رباتهای همراه مانند رباتهای نظافت، رباتهای همراه افراد معلول یا رباتهای خدماتی در هتلها و رستورانها به بهبود کیفیت زندگی کمک میکنند.
- رباتهای صنعتی: در کارخانهها، رباتهای صنعتی با استفاده از حسگرهای پیشرفته وظایف پیچیدهای مانند جابجایی قطعات، جوشکاری و مونتاژ را انجام میدهند.
- رباتهای پزشکی: رباتهای جراحی با دقت بالا و کنترل دقیق، به پزشکان کمک میکنند تا عملهای پیچیده را با کمترین خطا انجام دهند.
- رباتهای کشاورزی: رباتهای کشاورزی با استفاده از حسگرهای مختلف میتوانند محصولات را برداشت کنند، آفات را تشخیص دهند و حتی آبیاری را کنترل کنند.
با پیشرفت فناوری رباتیک، میتوان انتظار داشت که در آینده نزدیک، رباتها در بیشتر جنبههای زندگی ما حضور داشته باشند. اما برای استفاده مؤثر از این فناوری، باید به چالشهای موجود در درک محیط توسط رباتها توجه کرد و راهکارهای مناسب ارائه داد.
اگر به دنبال اطلاعات بیشتر در مورد رباتیک و کاربردهای آن در صنایع مختلف هستید، میتوانید در ماشین مگ مقالات مرتبط را مطالعه کنید.