خودروهای خودران امروزه یکی از پیشرفتهترین نمونههای فناوری در صنعت خودروسازی هستند. این خودروها با استفاده از سیستمهای هوشمند و حسگرهای مختلف، قادر به تشخیص محیط اطراف و تصمیمگیری مستقل هستند. اما چگونه این خودروها میتوانند با دقت بالا محیط اطراف خود را تشخیص دهند؟ در این مقاله به بررسی روشهای تشخیص محیط توسط خودروهای خودران میپردازیم و به پرسشهای مهم در این زمینه پاسخ میدهیم.
حسگرها: چشم و گوش خودروهای خودران
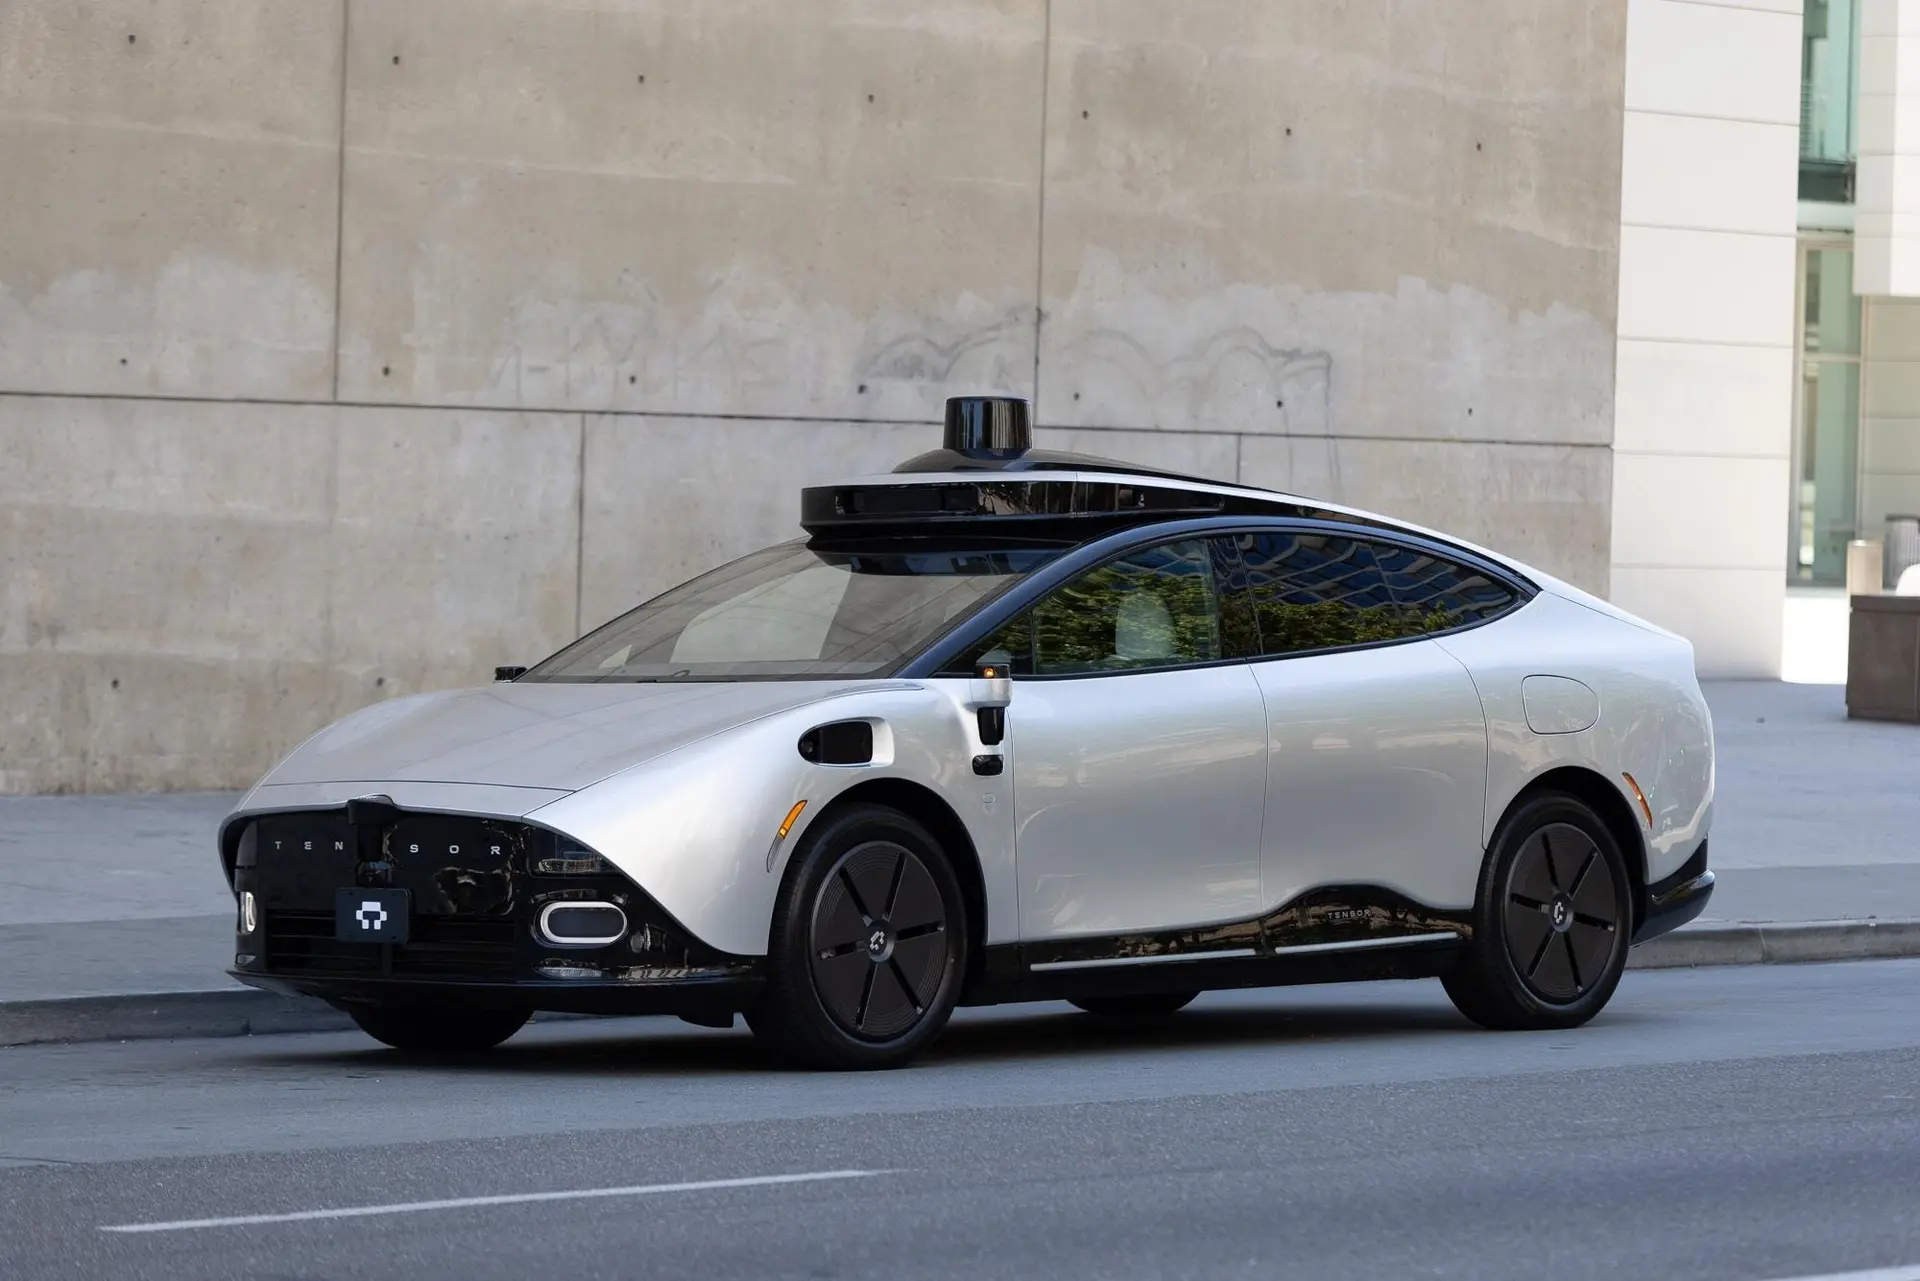
خودروهای خودران از مجموعهای از حسگرها برای تشخیص محیط اطراف استفاده میکنند. این حسگرها مانند چشم و گوش خودرو عمل میکنند و اطلاعات مختلفی از محیط را جمعآوری میکنند. مهمترین حسگرها در خودروهای خودران شامل:
- کامراها: این حسگرها مانند چشم انسان عمل میکنند و تصاویر رنگی و با کیفیت بالا از محیط اطراف ثبت میکنند. کامراها در تشخیص اشیاء، نشانهها و حتی حالت چهره سرنشینان کمک میکنند.
- لیدار (LiDAR): این فناوری با استفاده از لیزر، فاصله اشیاء را با دقت میلیمتری اندازهگیری میکند. لیدار قادر است حتی در تاریکی یا شرایط آب و هوایی نامساعد نیز عملکرد خوبی داشته باشد.
- رادار: رادارها با استفاده از امواج رادیویی، سرعت و فاصله اشیاء را تشخیص میدهند. این حسگرها در شرایطی که دید کم است، مانند باران یا مه، بسیار مفید هستند.
- سونار: اگرچه کمتر استفاده میشود، اما سونارها در تشخیص اشیاء زیر سطح یا در فاصله بسیار نزدیک مفید هستند.
- سنسورهای اولتراسونیک: این حسگرها برای تشخیص اشیاء در فاصله بسیار نزدیک، مانند پارک کردن خودکار، استفاده میشوند.
هر یک از این حسگرها اطلاعاتی را جمعآوری میکنند که توسط سیستمهای هوشمند خودرو پردازش و تحلیل میشوند. ترکیب این اطلاعات به خودرو اجازه میدهد تا محیط اطراف را بهطور کامل درک کند.
چگونه اطلاعات جمعآوری شده پردازش میشود؟
پس از جمعآوری اطلاعات توسط حسگرها، این دادهها به واحد کنترل مرکزی خودرو ارسال میشوند. در این مرحله، سیستم هوشمند خودرو با استفاده از الگوریتمهای پیچیده و یادگیری ماشین، اطلاعات را تحلیل و تفسیر میکند. این فرایند شامل چند مرحله اصلی است:
- پردازش تصویر: کامراها تصاویر را ثبت میکنند که توسط سیستم پردازش تصویر به اشیاء مختلف مانند انسان، خودرو، نشانهها و غیره تبدیل میشوند.
- پردازش دادههای لیدار: اطلاعات فاصلهای که توسط لیدار جمعآوری میشود، به یک نقشه سهبعدی از محیط تبدیل میشود. این نقشه به خودرو کمک میکند تا موقعیت دقیق اشیاء را تشخیص دهد.
- پردازش دادههای رادار: رادارها اطلاعات سرعت و فاصله را فراهم میکنند که برای تشخیص حرکت اشیاء و پیشبینی مسیر آنها استفاده میشود.
- فیلتر کردن و ترکیب دادهها: سیستم با استفاده از الگوریتمهای فیلتر کردن، دادههای تکراری یا غیرمعتبر را حذف میکند و سپس دادههای مختلف را با هم ترکیب میکند تا یک تصویر کامل از محیط ایجاد شود.
این فرایند بسیار سریع انجام میشود و خودرو در کمتر از یک ثانیه قادر است تصمیمات لازم را برای ادامه مسیر بگیرد.
چالشهای تشخیص محیط در خودروهای خودران
در حالی که فناوری تشخیص محیط در خودروهای خودران بسیار پیشرفته است، همچنان چالشهایی وجود دارد که باید حل شوند:
- شرایط آب و هوایی: باران، برف، مه و گرد و غبار میتوانند عملکرد حسگرها را تحت تأثیر قرار دهند. برای مثال، لیدار در باران ممکن است دقت خود را از دست دهد.
- موانع غیرمنتظره: اشیاء غیرمنتظره مانند حیوانات، کودکان یا اشیاء رها شده میتوانند سیستم تشخیص را به چالش بکشند.
- پردازش دادههای بزرگ: حجم زیادی از دادهها باید در زمان واقعی پردازش شوند که نیاز به سختافزارهای قدرتمند دارد.
- دقت و امنیت: هرگونه اشتباه در تشخیص محیط میتواند منجر به حوادث شود، بنابراین نیاز به سیستمهای بسیار دقیق و قابل اعتماد است.
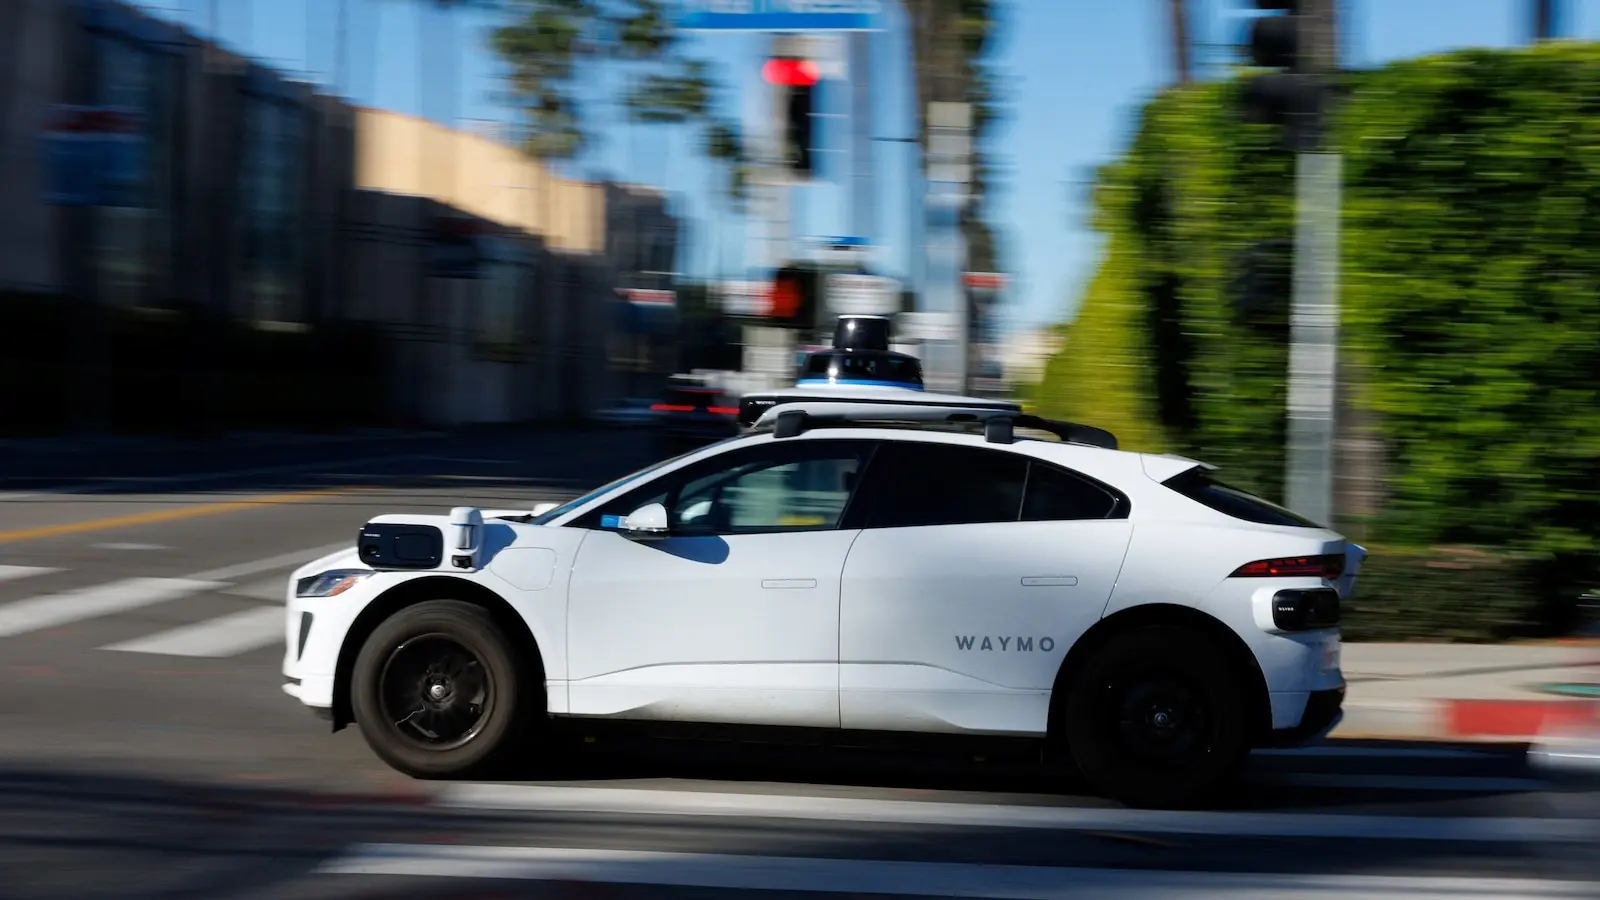
شرکتهای تولیدکننده خودروهای خودران مانند ویمو و تسلا در حال کار بر روی بهبود این فناوریها هستند تا بتوانند این چالشها را حل کنند.
آینده تشخیص محیط در خودروهای خودران
با پیشرفت فناوریهای هوشمند و یادگیری ماشین، سیستمهای تشخیص محیط در خودروهای خودران در آینده نزدیک بسیار دقیقتر و قابل اعتمادتر خواهند شد. برخی از پیشرفتهای احتمالی شامل:
- کامراهای با رزولوشن بالاتر: استفاده از کامراهای ۸ک یا حتی بالاتر میتواند دقت تشخیص را افزایش دهد.
- لیدارهای کوچکتر و ارزانتر: پیشرفت در فناوری لیدار باعث شده است که این حسگرها کوچکتر و مقرونبهصرفهتر شوند.
- الگوریتمهای هوشمندتر: با استفاده از شبکههای عصبی عمیق و یادگیری ماشین، سیستمها قادر خواهند بود دادهها را با دقت بیشتری تحلیل کنند.
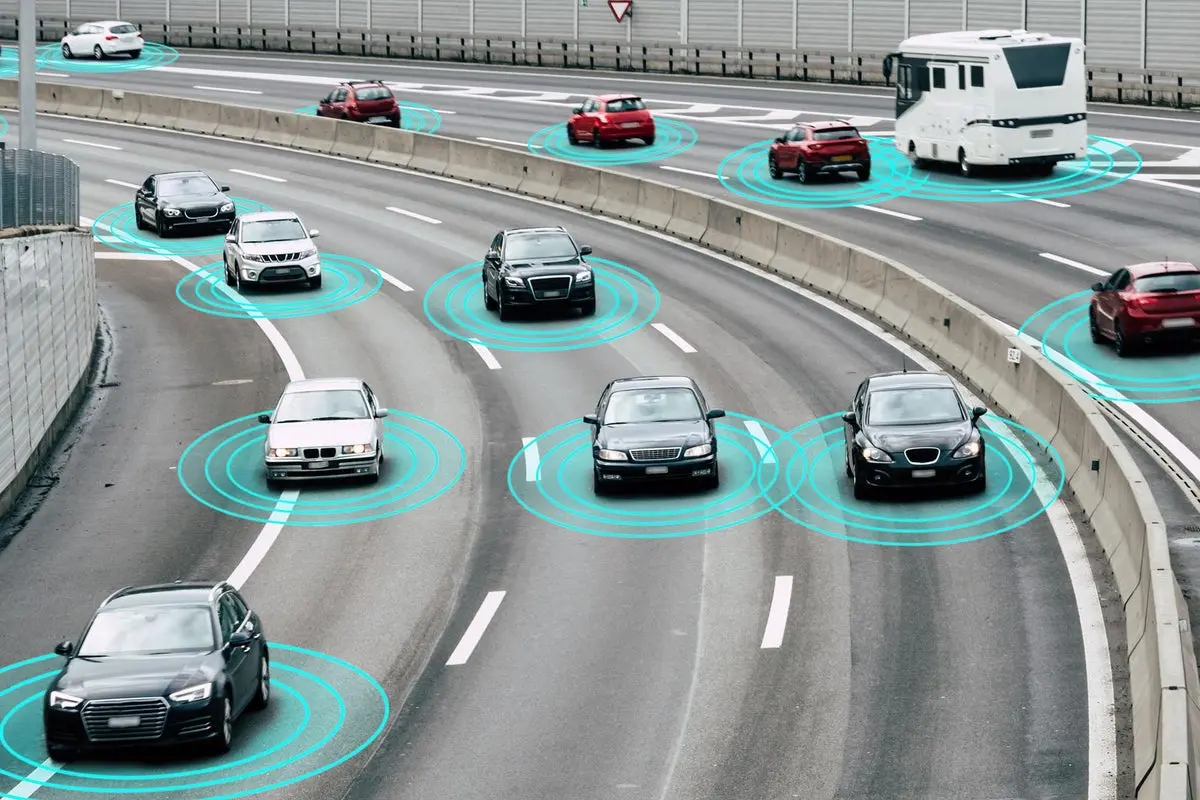
- ارتباط بین خودروها: خودروهای خودران در آینده قادر خواهند بود با یکدیگر ارتباط برقرار کنند و اطلاعات محیطی را با هم به اشتراک بگذارند.
این پیشرفتها میتوانند باعث شوند خودروهای خودران در آینده نزدیک به یک واقعیت تبدیل شوند و امنیت جادهها را بهطور قابل توجهی افزایش دهند.
پرسشهای متداول در مورد تشخیص محیط توسط خودروهای خودران
در این بخش به برخی از پرسشهای متداول در مورد نحوه تشخیص محیط توسط خودروهای خودران پاسخ میدهیم:
- آیا خودروهای خودران میتوانند در تمام شرایط آب و هوایی کار کنند؟
خودروهای خودران امروزه در شرایط مختلفی مانند روز، شب، باران و حتی برف عملکرد خوبی دارند، اما همچنان در شرایط شدید مانند طوفان یا مه بسیار سنگین ممکن است دقت کمتری داشته باشند. - چگونه خودروهای خودران اشیاء متحرک را تشخیص میدهند؟
خودروهای خودران با استفاده از ترکیب دادههای لیدار، رادار و کامراها، میتوانند سرعت و جهت حرکت اشیاء را تشخیص دهند و مسیر خود را بر اساس آن تنظیم کنند. - آیا خودروهای خودران میتوانند اشیاء کوچک مانند حیوانات را تشخیص دهند؟
بله، با استفاده از حسگرهای با دقت بالا مانند لیدار و کامراهای با رزولوشن بالا، خودروهای خودران قادر به تشخیص اشیاء کوچک مانند حیوانات یا حتی کودکان هستند. - چه مقدار داده باید پردازش شود تا خودرو بتواند تصمیم بگیرد؟
خودروهای خودران در هر ثانیه میلیونها داده را پردازش میکنند. این دادهها شامل اطلاعاتی از حسگرها، نقشههای دیجیتال و حتی دادههای دیگر خودروها در شبکه میشود.
با توجه به پیشرفتهای روزافزون در این زمینه، میتوان انتظار داشت که خودروهای خودران در آینده نزدیک به یک فناوری رایج تبدیل شوند و تجربه رانندگی را بهطور کامل تغییر دهند.
برای اطلاعات بیشتر در مورد فناوریهای نوین در صنعت خودروسازی و خودروهای خودران، میتوانید به ماشین مگ مراجعه کنید.