سیستمهای کنترل پایداری یکی از مهمترین نوآوریهای مهندسی در زمینه مدیریت حرکت و تعادل سازهها، خودروها، هواپیماها و حتی سیستمهای صنعتی هستند. این سیستمها با استفاده از حسگرها، الگوریتمها و عملگرهای دقیق، توانستهاند عملکرد دستگاهها را بهطور قابل توجهی بهبود بخشند و از بروز حوادث ناخواسته جلوگیری کنند. اما چگونه این فناوری به وجود آمد؟ و چه تغییرات عمدهای در طول تاریخ در این زمینه رخ داده است؟ در این مقاله به بررسی تاریخچه سیستمهای کنترل پایداری میپردازیم و مراحل تکامل آن را از آغاز تا امروز بررسی میکنیم.
شروع با اصول پایه: کنترل پایداری در طبیعت
اصول کنترل پایداری در واقع از طبیعت الهام گرفته شده است. بسیاری از موجودات زنده از جمله پرندگان، ماهیها و حتی انسانها، توانایی حفظ تعادل و پایداری خود را در شرایط مختلف دارند. برای مثال، پرندگان در حین پرواز با تغییرات کوچک در بالهای خود، تعادل خود را حفظ میکنند. این مکانیسمها در دهههای گذشته توسط مهندسان برای طراحی سیستمهای کنترل پایداری مصنوعی مورد استفاده قرار گرفت.
در اوایل قرن بیستم، با پیشرفت در زمینه مکانیک و ریاضیات، مهندسان شروع به مطالعه دقیقتر رفتار سیستمهای فیزیکی کردند. یکی از اولین کاربردهای عملی کنترل پایداری در کشتیها و هواپیماها بود. در این دوره، سیستمهای مکانیکی سادهای مانند دماغههای قابل تنظیم در هواپیماها یا بالانسورهای کشتیها برای حفظ تعادل استفاده میشدند.
تکامل با ورود الکترونیک و خودکارسازی
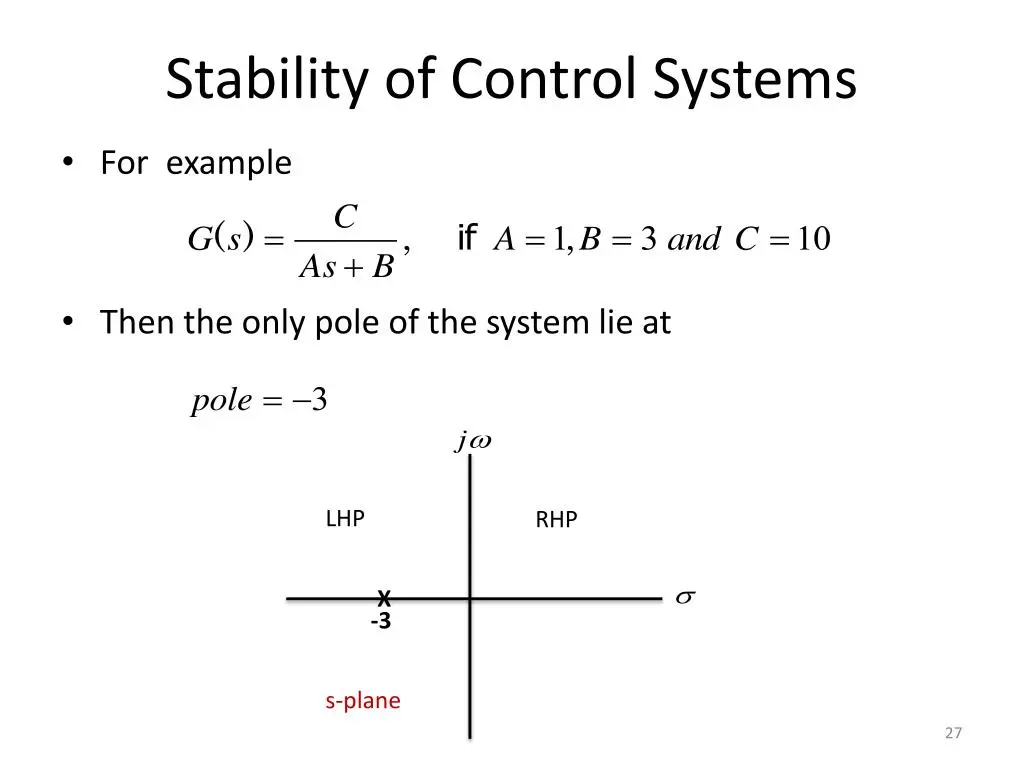
در دهه ۱۹۴۰ و ۱۹۵۰، با ظهور الکترونیک و سیستمهای خودکار، کنترل پایداری وارد مرحله جدیدی از توسعه شد. استفاده از حسگرهای الکتریکی و مدارهای کنترل برای اولین بار امکان کنترل دقیقتر و سریعتر را فراهم آورد. یکی از مهمترین پیشرفتها در این دوره، استفاده از ژیروسکوپها و اکسلرومترها برای اندازهگیری حرکت و جهتگیری بود.
در این دوره، سیستمهای کنترل پایداری در هواپیماها و کشتیهای نظامی بهطور گستردهای استفاده شدند. برای مثال، هواپیماهای جنگی مانند F-86 Sabre از سیستمهای خودکار برای حفظ پایداری در پروازهای با سرعت بالا استفاده میکردند. همچنین، کشتیهای جنگی از سیستمهای استabilizer برای کاهش اثر امواج دریا استفاده میکردند.
با پیشرفت کامپیوترها در دهه ۱۹۶۰، کنترل پایداری وارد مرحله دیجیتال شد. استفاده از کامپیوترها امکان اجرای الگوریتمهای پیچیدهتر و پردازش دادههای حسگرها با سرعت بالا را فراهم آورد. این تغییر، کنترل پایداری را به یک فناوری پیشرفتهتر و قابل اعتمادتر تبدیل کرد.
کنترل پایداری در خودروها و صنعت
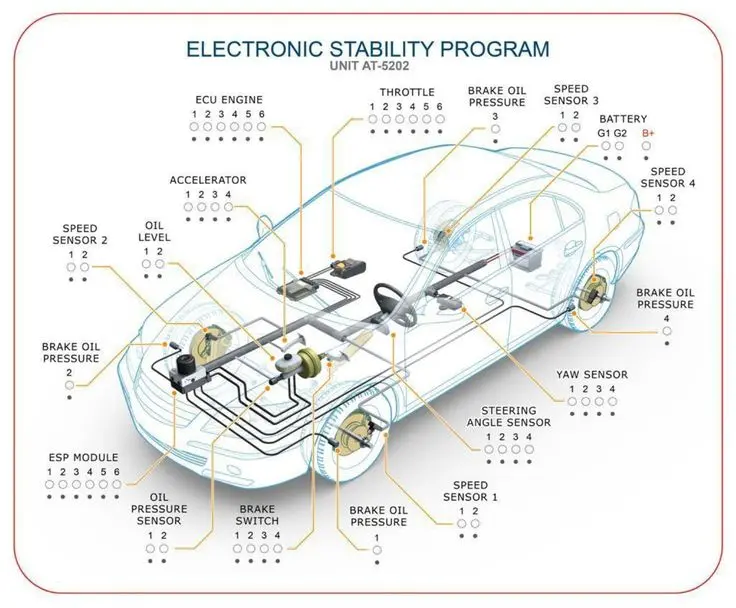
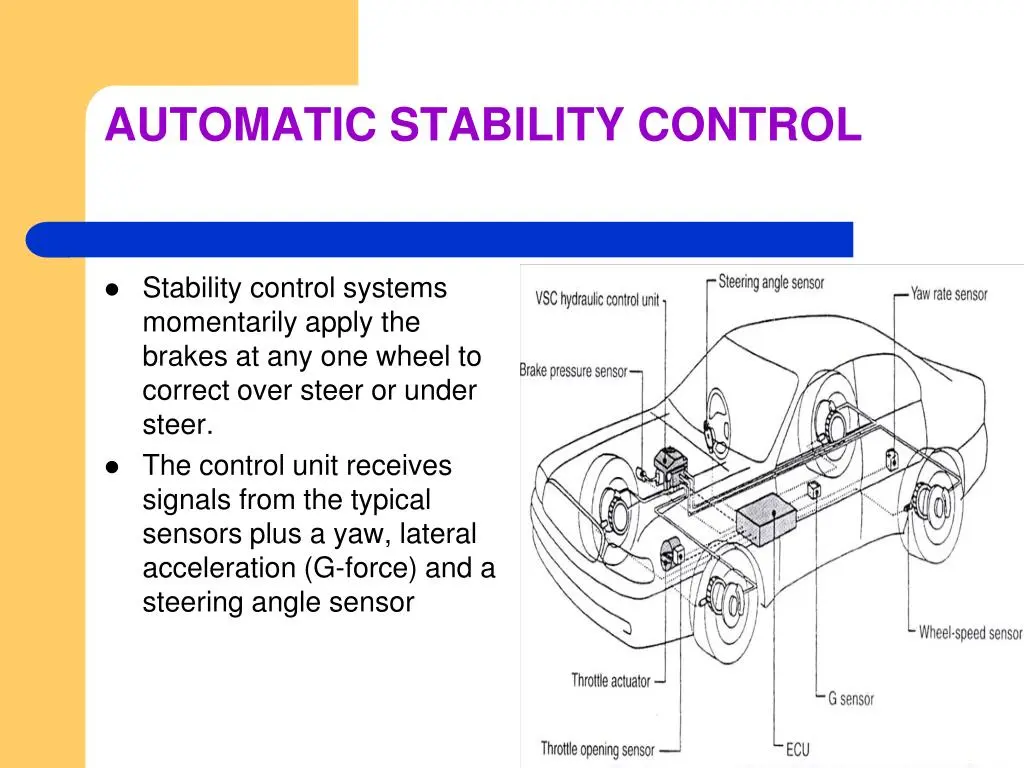
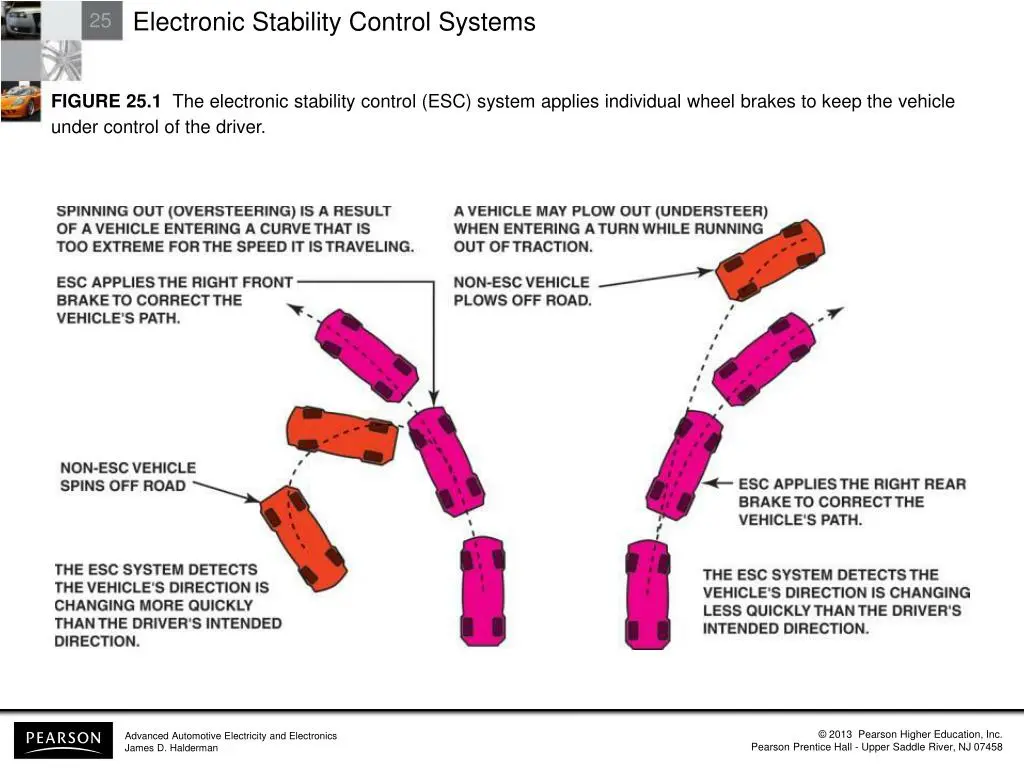
در دهه ۱۹۸۰ و ۱۹۹۰، سیستمهای کنترل پایداری وارد دنیای خودروها شدند. با پیشرفت تکنولوژی، خودروهای مدرن از سیستمهایی مانند ESP (Electronic Stability Program) استفاده میکنند که با اعمال نیروی ترمز بر روی چرخهای مختلف، از لغزش و از دست دادن کنترل خودرو در شرایط خطرناک جلوگیری میکند.
این سیستمها با استفاده از حسگرهای سرعت چرخ، حسگرهای زاویه چرخش و حسگرهای جهتگیری، وضعیت خودرو را در هر لحظه اندازهگیری کرده و در صورت نیاز، اقدامات لازم را برای حفظ پایداری انجام میدهند. امروزه، سیستمهای کنترل پایداری در خودروهای لوکس و حتی خودروهای اقتصادی نیز بهطور استاندارد نصب میشوند.
در صنعت ساختوساز نیز، سیستمهای کنترل پایداری در ساخت ساختمانهای بلند و پلها استفاده میشوند. برای مثال، در ساخت برجهای بلند، سیستمهای فعال و غیرفعال برای کاهش اثر باد و زلزله استفاده میشوند. این سیستمها با استفاده از حسگرهای حرکت و عملگرهای هیدرولیکی، سازه را در برابر نیروهای خارجی پایدار نگه میدارند.
آینده سیستمهای کنترل پایداری
با پیشرفت هوش مصنوعی و یادگیری ماشین، سیستمهای کنترل پایداری وارد مرحله جدیدی از تکامل شدهاند. امروزه، الگوریتمهای یادگیری عمیق توانستهاند عملکرد این سیستمها را بهطور قابل توجهی بهبود بخشند. برای مثال، خودروهای خودران از سیستمهای کنترل پایداری پیشرفتهای استفاده میکنند که با تحلیل دادههای حسگرها و دوربینها، در شرایط مختلف تصمیمگیری میکنند.
در آینده نیز میتوان انتظار داشت که سیستمهای کنترل پایداری با استفاده از فناوریهای جدیدتر مانند شبکههای عصبی مصنوعی و پردازش دادههای زمان واقعی، عملکرد بهتری داشته باشند. همچنین، با کاهش هزینههای حسگرها و عملگرها، این سیستمها در صنایع مختلف مانند کشاورزی، انرژی و حتی پزشکی نیز کاربرد بیشتری پیدا خواهند کرد.
در نهایت، سیستمهای کنترل پایداری از یک فناوری ساده مکانیکی به یک سیستم پیچیده و هوشمند تبدیل شدهاند. این تکامل نشان میدهد که چگونه نیاز به کنترل دقیق و پایدار در سیستمهای مختلف، مهندسان را به سمت نوآوری و پیشرفت هدایت کرده است. برای اطلاعات بیشتر در مورد آخرین پیشرفتها در این زمینه، میتوانید به ماشین مگ مراجعه کنید.