خودروهای خودران با استفاده از فناوریهای پیشرفتهای مانند دوربینها، سنسورهای لیدار، رادار و سیستمهای هوش مصنوعی، قادر به تشخیص محیط اطراف خود هستند. اما دوربینها، به عنوان یکی از مهمترین حسگرهای این خودروها، چگونه میتوانند علائم راهنمایی و رانندگی و عابران را تشخیص دهند؟ پاسخ به این سوال نیازمند بررسی دقیق نحوه عملکرد این سیستمها و الگوریتمهای پردازش تصویر است.
دوربینها در خودروهای خودران: چگونه کار میکنند؟
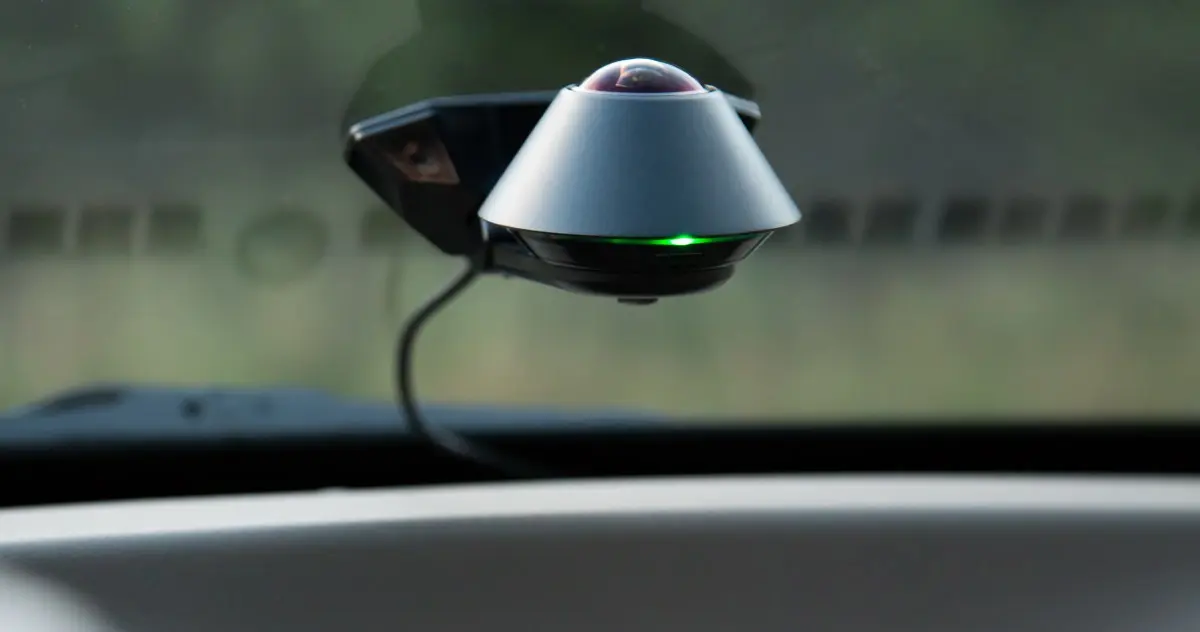
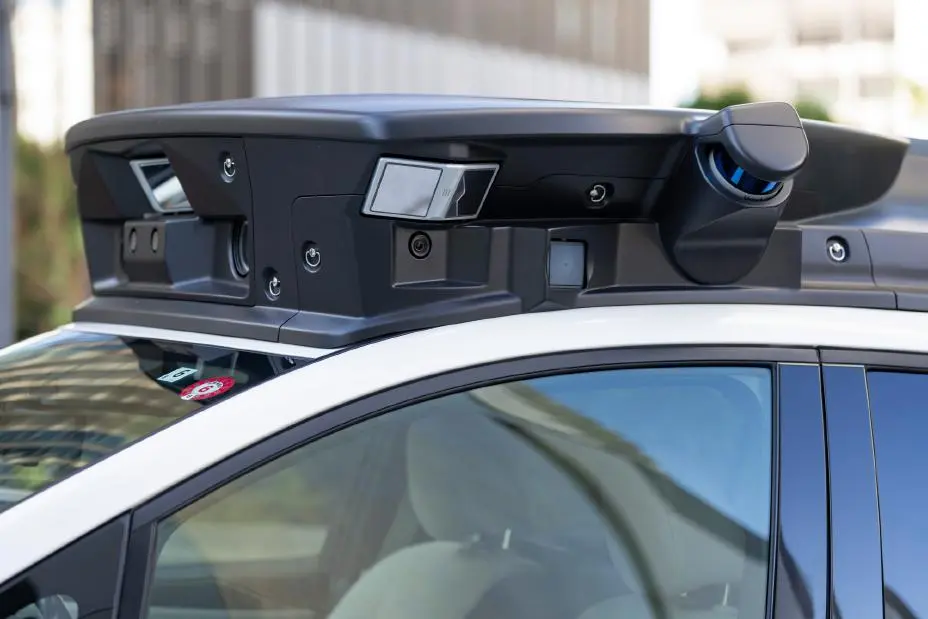
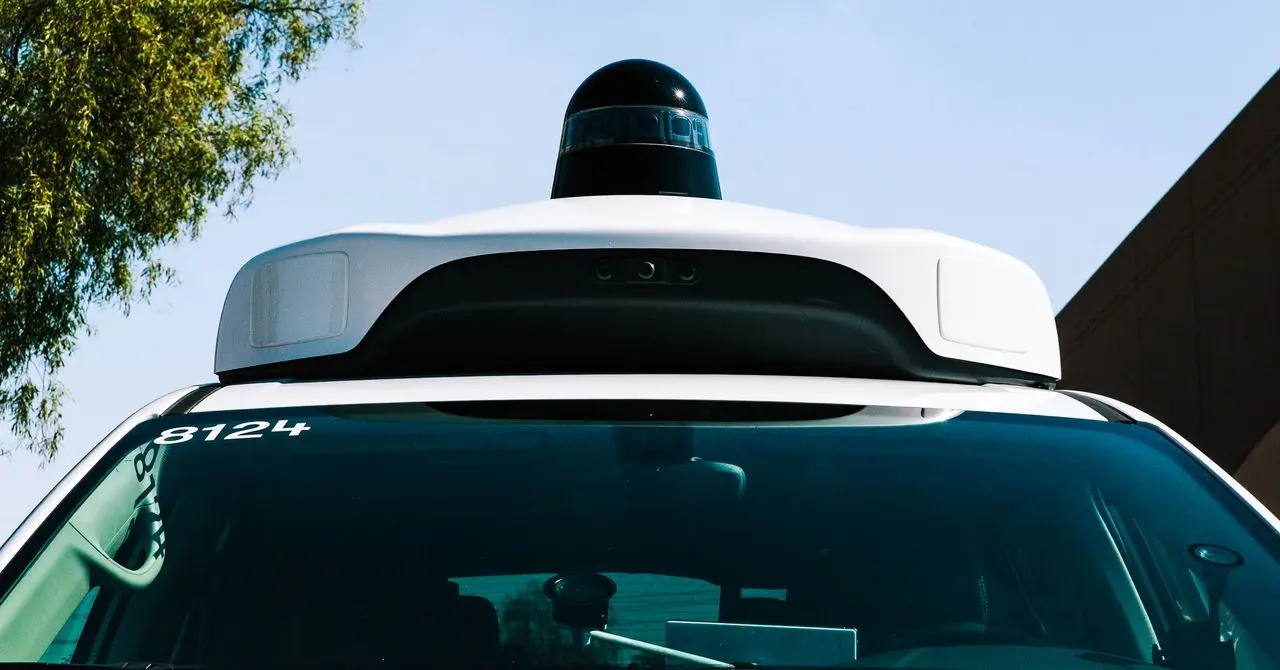
دوربینهای نصبشده بر روی خودروهای خودران، به عنوان «چشمان» این خودروها عمل میکنند. این دوربینها با استفاده از حسگرهای نورسنج (CMOS یا CCD) و لنزهای با کیفیت بالا، تصاویر محیط اطراف را با دقت بالا ثبت میکنند. اما تشخیص علائم و عابران تنها با ثبت تصویر امکانپذیر نیست؛ بلکه نیازمند پردازش تصویر با استفاده از الگوریتمهای هوش مصنوعی است.
سیستمهای تشخیص تصویر در خودروهای خودران از شبکههای عصبی عمیق (Deep Neural Networks) استفاده میکنند. این شبکهها با آموزش بر روی میلیونها تصویر، قادر به شناسایی الگوهای مختلف مانند علائم راهنمایی، چهرههای انسان، و حتی حالتهای مختلف بدن عابران میشوند. برای مثال، یک شبکه عصبی آموزشدیده میتواند یک علامت «وقف» را با دقت بالا تشخیص دهد، حتی اگر در شرایط نور کم یا با تغییرات کوچک در شکل آن مواجه باشد.
یکی از چالشهای اصلی در این زمینه، تغییرات نور محیط است. در روزهای آفتابی یا شبها، نور محیط میتواند تأثیر زیادی بر کیفیت تصویر داشته باشد. برای حل این مشکل، دوربینهای خودران از فیلترهای نور و تنظیمات خودکار نورپردازی استفاده میکنند. همچنین، برخی از خودروهای خودران از چندین دوربین با فیلترهای مختلف استفاده میکنند تا در شرایط مختلف نور، بهترین عملکرد را داشته باشند.
تشخیص علائم راهنمایی و رانندگی
علائم راهنمایی و رانندگی مانند «توقف»، «عبور»، «حداکثر سرعت»، و «پیشنیاز» از جمله عناصر مهمی هستند که خودروهای خودران باید بتوانند با دقت تشخیص دهند. این تشخیص با استفاده از تکنیکهای پردازش تصویر و یادگیری ماشین انجام میشود.
الگوریتمهای تشخیص علامت ابتدا با استفاده از تکنیکهای پردازش تصویر، مناطق احتمالی علامت را در تصویر شناسایی میکنند. سپس با استفاده از ویژگیهای بصری مانند شکل، رنگ، و حتی نمادهای خاص، این مناطق را با بانک اطلاعاتی از علائم مقایسه میکنند. برای مثال، یک علامت «توقف» معمولاً دارای یک دایره قرمز با یک خط سفید افقی است؛ الگوریتم با شناسایی این ویژگیها، علامت را تشخیص میدهد.
یکی از مهمترین جنبههای این فرایند، توانایی سیستم در تشخیص علائم در شرایط مختلف است. برای مثال، یک علامت «توقف» ممکن است در اثر باران کثیف شود یا در اثر تغییرات فصلی رنگ خود را از دست بدهد. سیستمهای هوش مصنوعی با آموزش بر روی دادههای متنوع، قادر به تشخیص علائم در این شرایط نیز هستند. همچنین، برخی از خودروهای خودران از دادههای لیدار و رادار نیز استفاده میکنند تا در صورت عدم تشخیص دقیق با دوربین، اطلاعات تکمیلی دریافت کنند.
تشخیص عابران پیاده
یکی از چالشهای بزرگ در توسعه خودروهای خودران، تشخیص و پیشبینی حرکت عابران پیاده است. سیستمهای خودران باید بتوانند عابران را در هر شرایطی شناسایی کنند، حتی اگر در پشت یک درخت یا در یک زاویه غیرمعمول قرار گرفته باشند.
برای تشخیص عابران، سیستمها از تکنیکهای مختلفی استفاده میکنند. یکی از این تکنیکها، استفاده از مدلهای شبکه عصبی پیشرفته است که با آموزش بر روی تصاویر عابران در شرایط مختلف، قادر به شناسایی آنها میشوند. این مدلها میتوانند ویژگیهای مانند شکل بدن، حرکت، و حتی رنگ لباس را برای تشخیص استفاده کنند.
یکی از مهمترین جنبههای تشخیص عابران، پیشبینی حرکت آنها است. خودروهای خودران باید بتوانند پیشبینی کنند که یک عابر چه مسیر را خواهد پیمود یا آیا قصد عبور از جلوی خودرو را دارد. برای این منظور، سیستمها از الگوریتمهای پیشبینی حرکت استفاده میکنند که با تحلیل حرکت عابران در گذشته، مسیر احتمالی آنها را پیشبینی میکنند.
در شرایطی که عابران در نور کم یا در پشت شیشههای آفتابگردان قرار دارند، تشخیص آنها دشوارتر میشود. برای حل این مشکل، خودروهای خودران از ترکیب چندین حسگر استفاده میکنند. برای مثال، اگر دوربینها نتوانند یک عابر را تشخیص دهند، سیستم میتواند از دادههای لیدار یا رادار برای شناسایی حرکت استفاده کند.
چالشها و محدودیتها
با وجود پیشرفتهای چشمگیری در این زمینه، هنوز چالشهایی در تشخیص علائم و عابران توسط خودروهای خودران وجود دارد. یکی از این چالشها، تغییرات محیطی است. برای مثال، علائم ممکن است در اثر تغییرات آب و هوایی یا خرابیهای فیزیکی تغییر شکل دهند. همچنین، عابران ممکن است در شرایط غیرمعمول مانند پوشیدن لباسهای غیرمعمول یا حرکت غیرمنتظره، سیستم را به چالش بکشند.
یکی دیگر از محدودیتها، وابستگی سیستم به دادههای آموزشی است. اگر یک الگوریتم با دادههای محدودی آموزش دیده باشد، ممکن است در شرایط جدید عملکرد ضعیفی داشته باشد. برای مثال، اگر یک سیستم تنها با تصاویر علائم در یک کشور آموزش دیده باشد، ممکن است در تشخیص علائم کشورهای دیگر با مشکل مواجه شود.
برای حل این چالشها، شرکتهای تولیدکننده خودروهای خودران بهطور مداوم در حال بهبود الگوریتمهای خود هستند. استفاده از دادههای متنوعتر، بهبود سختافزار دوربینها، و ترکیب دادههای چندگانه از حسگرهای مختلف، از جمله راهکارهایی هستند که در این زمینه به کار گرفته میشوند.
آینده تشخیص علائم و عابران
با پیشرفت فناوریهای هوش مصنوعی و پردازش تصویر، میتوان انتظار داشت که سیستمهای تشخیص علائم و عابران در خودروهای خودران در آینده بهطور قابل توجهی بهبود یابند. استفاده از شبکههای عصبی پیشرفتهتر، افزایش دقت حسگرها، و ترکیب دادههای چندگانه از منابع مختلف، از جمله عوامل مؤثر در این بهبود هستند.
یکی از رویکردهای جدید در این زمینه، استفاده از سیستمهای یادگیری تقویتی (Reinforcement Learning) است. این سیستمها با آزمایش و خطا، میتوانند بهطور خودکار بهترین راهکار را برای تشخیص علائم و عابران پیدا کنند. همچنین، استفاده از دادههای واقعی از خودروهای خودران در شرایط مختلف، میتواند کمک زیادی به بهبود الگوریتمها کند.
در نهایت، همکاری بین شرکتهای خودروسازی، پژوهشگران هوش مصنوعی، و دولتها برای ایجاد استانداردهای یکپارچه و بهبود امنیت خودروهای خودران، نقش مهمی در پیشرفت این فناوری خواهد داشت. با توجه به اهمیت امنیت در این سیستمها، هر پیشرفتی در تشخیص علائم و عابران میتواند به کاهش تصادفات و افزایش ایمنی جادهها کمک کند.
برای اطلاعات بیشتر در مورد فناوریهای مرتبط با خودروهای خودران و آخرین دستاوردهای این حوزه، میتوانید به ماشین مگ مراجعه کنید.